Dieser 3-mm-Faden ist ein Motor und könnte Exosuits antreiben
Ein Motor zum Einnähen? Der FiberMotor ist bis zu 3 mm dünn, flexibel und kräftig. Für Exosuits fehlen aber noch wichtige Entwicklungsschritte.
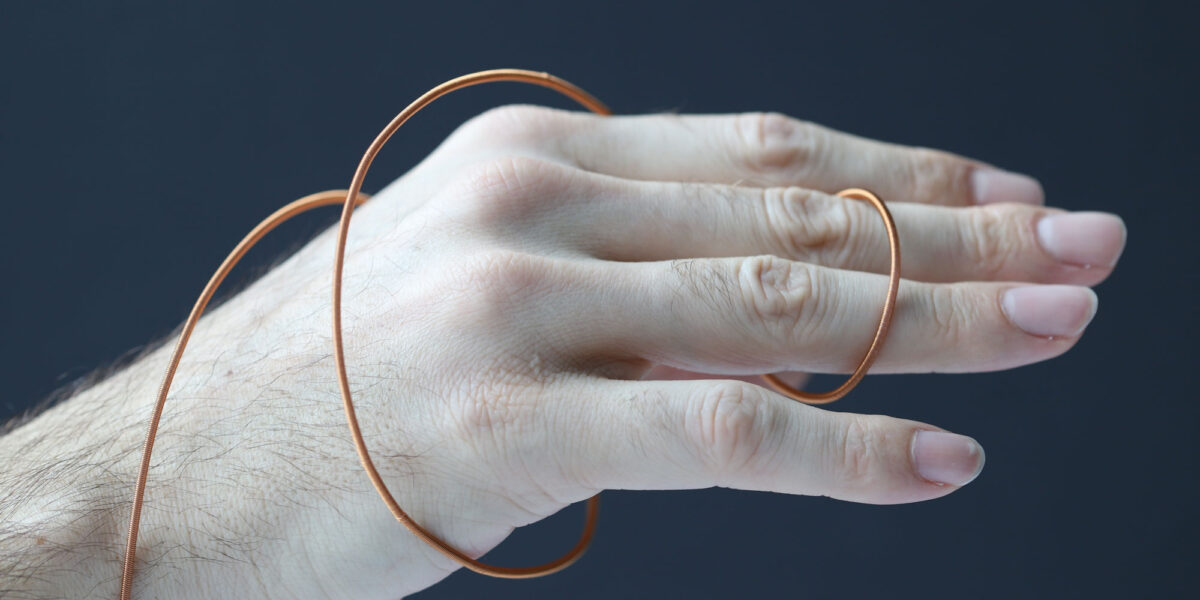
Der wenige Millimeter dünne FiberMotor bleibt flexibel und lässt sich um die Hand führen. Diese Biegsamkeit soll ihn für Softrobotik, Exosuits und andere tragbare Systeme interessant machen.
Foto: 2026 EPFL LMTS , CC BY-SA 4.0
Er sieht eher nach einem Stück Kabel aus als nach einem Motor: Forschende der EPFL in Lausanne haben einen nur wenige Millimeter dünnen Linearantrieb entwickelt. Statt eine Welle zu drehen, schiebt er zwei Fasern gegeneinander. Dadurch kann er ziehen, drücken und Lasten halten – und sich sogar direkt in Textilien einarbeiten lassen.
Der sogenannte FiberMotor misst je nach Ausführung etwa ein bis drei Millimeter im Durchmesser. Er besteht aus zwei hohlen Fasern, die wie die Rohre eines Teleskops ineinandergeschoben sind. Um jede Faser verlaufen hauchdünne isolierte Elektroden.
Werden diese Elektroden nacheinander unter Spannung gesetzt, ziehen elektrostatische Kräfte sie in eine günstigere Position. Die beiden Fasern verschieben sich gegeneinander. Durch wiederholtes Umschalten entsteht eine schrittweise lineare Bewegung.
Damit unterscheidet sich der Motor grundlegend von vielen künstlichen Muskeln. Diese erzeugen Bewegung meist dadurch, dass sich ein Material dehnt, zusammenzieht oder verbiegt. Wie weit sie sich bewegen können, hängt deshalb von der möglichen Materialverformung ab.
Beim FiberMotor gleiten dagegen zwei Bauteile aneinander vorbei. Der mögliche Hub wird dadurch im Prinzip nur von der Länge der Fasern begrenzt.
Inhaltsverzeichnis
Mehr als 85 mm pro Sekunde im Leerlauf
Die Forschenden um Sylvain Schaller und Herbert Shea haben verschiedene Varianten des Motors untersucht. Im Leerlauf erreichten sie Geschwindigkeiten von mehr als 85 mm/s. Ein einzelner Motor kam in den Messungen auf eine Haltekraft von mehr als 750 mN. Die spezifische Kraft lag bei mehr als 450 N/kg.
Diese Werte bedeuten allerdings nicht, dass der dünne Motor bereits schwere Lasten mit hoher Geschwindigkeit bewegen kann. Die Geschwindigkeitsmessungen mit mehr als 85 mm/s erfolgten ohne Last. Versuche unter Last liefen bislang mit wesentlich niedrigeren Ansteuerfrequenzen.
Wie sich Kraft, Geschwindigkeit, elektrische Leistungsaufnahme und Wirkungsgrad unter verschiedenen Lasten zueinander verhalten, wollen die Forschenden noch genauer untersuchen.
Vier Motorfasern arbeiten zusammen
Mehr Kraft lässt sich erzeugen, indem mehrere FiberMotors parallel eingesetzt werden. In einer Demonstration bündelte das Team vier Motoren und ließ sie eine 46 g schwere Schokoladentafel anheben und wieder absenken.
Das Gewicht der Schokolade ist dabei keine Belastungsgrenze des Viererpakets, sondern Teil eines Demonstrationsversuchs. In weiteren Versuchen bewegten FiberMotors einen sehnengetriebenen Roboterfinger.
Gerade die Bündelung könnte für tragbare Robotik interessant sein. Statt einen großen starren Motor an einer Stelle unterzubringen, ließen sich viele dünne Aktoren über ein Kleidungsstück verteilen.
Die EPFL-Forschenden haben das Prinzip bereits an einem Prototyp rund um ein Knie gezeigt. Der Motor erzeugte dabei noch keine vollständige Gehunterstützung. Die Demonstration sollte zunächst zeigen, dass sich die flexiblen Aktoren der Körperform anpassen und in Kleidung integrieren lassen.
Solche textilen Antriebe werden bereits auf verschiedenen Wegen erforscht. Ein südkoreanisches Team entwickelte beispielsweise gewebte künstliche Muskeln für tragbare Roboter. Dort sorgen Formgedächtnislegierungen für die Bewegung. Der FiberMotor setzt dagegen auf elektrostatische Kräfte und eine gleitende Bewegung.
Warum der Motor bei Gegenkraft nachgibt
Für Anwendungen direkt am Körper bringt das Konzept eine weitere Eigenschaft mit: Der FiberMotor ist „backdrivable“. Wirkt eine ausreichend große äußere Kraft entgegen der Bewegungsrichtung, können die Fasern gegeneinander gleiten.
Ein starres Getriebe muss dafür nicht überwunden werden. Nimmt die äußere Belastung wieder ab, können sich die Elektroden erneut elektrostatisch koppeln und der Motor weiterlaufen.
Für Exosuits oder andere Assistenzsysteme ist das grundsätzlich interessant. Ein Antrieb sollte Bewegungen unterstützen, den Menschen aber möglichst nicht blockieren, wenn er sich anders bewegt als vorgesehen.
Der Motor braucht mehrere Kilovolt
Bis zu einem Exosuit für den Alltag ist es allerdings noch ein weiter Weg. Ein Punkt ist die elektrische Spannung. Bei einem großen Teil ihrer Messungen betrieben die Forschenden den Motor mit 3 kV. Je nach Versuch wurden auch andere Spannungen eingesetzt.
Elektrostatische Aktoren benötigen zwar nur geringe Ströme, die hohe Spannung stellt bei körpernahen Anwendungen dennoch Anforderungen an Isolation, Elektronik und Sicherheit. Die Versuchsmotoren waren außerdem an ein netzbetriebenes Hochspannungsnetzteil angeschlossen. Ein komplett tragbares Antriebssystem hat das Team noch nicht demonstriert.
Auch die Steuerung befindet sich in einem frühen Stadium. Bislang arbeitet der Motor ohne Rückmeldung seiner tatsächlichen Position. Wird die Belastung zu groß, kann er deshalb einzelne Schritte verpassen. Eine spätere Regelung mit Positionssensoren soll solche Abweichungen erkennen und korrigieren.
 Der FiberMotor lässt sich direkt in textile Strukturen integrieren. Die Aufnahme zeigt einen Prototypen, bei dem mehrere dünne Aktoren entlang eines Beins beziehungsweise Kniebereichs geführt werden. Foto: 2026 EPFL LMTS , CC BY-SA 4.0
Silikonöl zwischen den Fasern
Eine weitere Herausforderung steckt unsichtbar zwischen den beiden Fasern. Dort befindet sich derzeit ein dünner Film aus Silikonöl. Er verringert die Reibung und hilft, elektrische Durchschläge zu vermeiden.
Das Öl bleibt zum großen Teil durch Oberflächenspannung im schmalen Spalt zwischen den Fasern. Nach mehreren Betriebsstunden muss jedoch Öl nachgefüllt werden. Für ein waschbares oder dauerhaft tragbares Kleidungsstück wäre das in dieser Form keine praktikable Lösung.
Die Forschenden müssen deshalb entweder die Abdichtung verbessern oder Materialien und Konstruktion so verändern, dass der Antrieb dauerhaft funktioniert.
Mehr als 1000 Zyklen, aber noch keine Dauerlösung
Erste Haltbarkeitstests zeigen, dass das Konzept nicht nur für wenige Bewegungen funktioniert. Typische Versuchsmuster überstanden deutlich mehr als 1000 Zyklen. Einzelne Motoren liefen nach Angaben der Forschenden 24 Stunden kontinuierlich.
Als häufigste Ausfallursache nennen sie elektrische Durchschläge in der Isolation. An dünneren Elektroden, besseren Isoliermaterialien und einer höheren Lebensdauer wird deshalb weiter gearbeitet.
Der FiberMotor ist damit noch kein fertiger Antrieb für tragbare Roboter. Er zeigt aber einen anderen Weg als viele bisherige künstliche Muskeln: Die Bewegung entsteht nicht durch starke Verformung eines Materials, sondern durch zwei flexible Fasern, die kontrolliert gegeneinander gleiten.
Spannend wird nun, ob sich dieses Prinzip zu einem langlebigen und vollständig tragbaren System weiterentwickeln lässt. Als mögliche Anwendungen nennen die Forschenden weiche Exosuits, Prothesen und haptische Kleidung für virtuelle Anwendungen. Dass textile Elektronik grundsätzlich Bewegung erfassen kann, zeigt bereits eine andere EPFL-Entwicklung: Elektronische Fasern aus Flüssigmetall messen Bewegungen direkt im Gewebe.
Erstautor Sylvain Schaller hat inzwischen das Start-up Elecsyor gegründet, um die FiberMotor-Technologie weiterzuentwickeln.
Ein Beitrag von: