Zebrafische zeigen in virtueller Realität, wie effektive Schwarmkoordination funktioniert. Forschende übertragen das einfache Prinzip auf Roboter, die dadurch effizient und zuverlässig gesteuert werden können. Eine Zusammenarbeit von Biologie und Technik mit praktischen Auswirkungen auf autonome Systeme.
Inhaltsverzeichnis
Vom Schwarmverhalten der Fische lernen
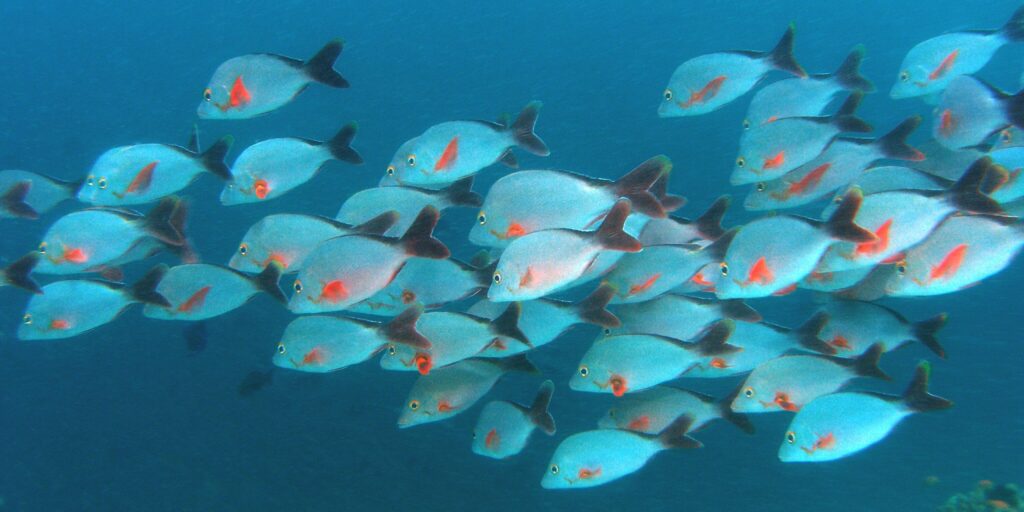
Fischschwärme bewegen sich wie synchronisiert. Ohne Anführer schwimmen sie in komplexen Formationen, vermeiden Zusammenstöße und passen sich mühelos an Veränderungen ihrer Umgebung an. Dieses Zusammenspiel gelingt, obwohl jeder Fisch nur ein begrenztes Sichtfeld und keine zentrale Steuerung hat. Genau diese Kombination aus Stabilität und Flexibilität fasziniert Forschende seit Langem.
Ein Forschungsteam der Universität Konstanz ist nun mithilfe einer ausgeklügelten Virtual-Reality-Anlage dem Geheimnis dieses Verhaltens ein Stück nähergekommen. Die Erkenntnisse könnten künftig helfen, autonome Systeme wie Drohnen oder Roboterfahrzeuge effizienter zu steuern.
„Unsere Arbeit zeigt, dass Lösungen, die sich in der Natur über Jahrtausende entwickelt haben, zu robusten und effizienten Steuerungsgesetzen in technischen Systemen inspirieren können“, sagt Liang Li, Erstautor der Studie.
Zebrafische in virtueller Umgebung
Im Zentrum des Projekts stehen Zebrafische – kleine, tropische Fische, die häufig in der biologischen Forschung eingesetzt werden. Die Forschenden setzten einzelne Tiere in vernetzte Arenen. Jeder Fisch befand sich physisch zwar in einer eigenen Umgebung, aber er konnte über eine 3D-Projektion mit virtuellen Artgenossen interagieren. Diese „Mitspieler“ basierten auf den Bewegungen echter Fische in anderen Arenen.
Die so geschaffene virtuelle Welt ermöglichte eine vollständige Kontrolle über das, was die Fische sahen. Reize ließen sich gezielt verändern, sodass die Reaktionen der Tiere präzise analysiert werden konnten. So gelang es dem Team, das natürliche Schwarmverhalten der Fische systematisch zu untersuchen und daraus allgemeingültige Regeln abzuleiten.
Weniger ist mehr: Einfache Regeln mit großer Wirkung
Die zentrale Entdeckung: Die Koordination im Schwarm basiert nicht auf komplizierten Berechnungen oder der Beobachtung vieler Nachbarn. Stattdessen reichen einfache Regeln. „Wir waren überrascht, wie wenig Informationen die Fische benötigen, um ihre Bewegungen innerhalb eines Schwarms effektiv zu koordinieren“, erklärt Iain Couzin, Direktor des Max-Planck-Instituts für Verhaltensbiologie in Konstanz und einer der Hauptautoren der Studie.
Entscheidend sei vor allem die visuelle Wahrnehmung der Position der anderen Tiere – nicht deren Geschwindigkeit. Fische reagieren also vor allem darauf, wo sich andere befinden, und nicht darauf, wie schnell sie schwimmen. Dieses Prinzip ist robust, weil es bei plötzlichen Veränderungen schneller greift.
Der Turing-Test für Fische
Um zu prüfen, wie realistisch der entdeckte Steuerungsmechanismus ist, entwickelten die Forschenden eine Art „Turing-Test“ für Fische. Beim klassischen Turing-Test geht es darum, ob ein Mensch erkennen kann, ob er mit einer Maschine oder einem anderen Menschen interagiert.
Im Experiment schwamm ein echter Fisch mit einem virtuellen Begleiter, der entweder von einem realen Artgenossen oder dem neu entwickelten Algorithmus gesteuert wurde. Das Ergebnis: Die Tiere konnten keinen Unterschied erkennen. Ihr Verhalten blieb gleich – egal ob sie mit einem echten oder einem „künstlich“ gesteuerten Fisch interagierten.
Vom Aquarium ins Labor: Anwendung in der Technik
Die biologischen Erkenntnisse waren aber nicht das eigentliche Ziel der Forschenden. Vielmehr ging es ihnen darum, das Verhalten auf technische Systeme zu übertragen. Das Team testete den Algorithmus in verschiedenen Roboterschwärmen – darunter Drohnen, autonome Fahrzeuge und kleine Boote. Diese Roboter sollten sich in Gruppen bewegen und dabei einem vorgegebenen Ziel folgen.
Die Ergebnisse wurden mit einer etablierten Steuerungsmethode aus der Robotik verglichen: dem sogenannten „Model Predictive Controller“ (MPC). Dieser Ansatz berechnet aufwendige Vorhersagen für jede mögliche Bewegung und ist technisch sehr anspruchsvoll.
Erstaunlich war: Der Algorithmus aus dem Zebrafisch-Verhalten konnte in Sachen Genauigkeit und Energieeffizienz mithalten – und das bei deutlich geringerer Komplexität. Die Roboter mussten viel weniger Rechenleistung aufbringen, um dennoch koordinierte und stabile Bewegungen auszuführen.
Biologie trifft Technik
„Diese Arbeit unterstreicht die wechselseitige Beziehung zwischen Robotik und Biologie – Robotik wird genutzt, um biologische Mechanismen zu erforschen, die wiederum neue und effektive Strategien für die Robotersteuerung inspirieren können“, erklärt Oliver Deussen, Professor für Informatik an der Universität Konstanz.
Gerade für den Einsatz in Schwärmen – etwa bei autonomen Fahrzeugflotten, Überwachungsdrohnen oder in der Schifffahrt – könnten solche Steuerungsgesetze interessant sein. Sie sind einfach, zuverlässig und benötigen kaum zentrale Kontrolle. Das reduziert nicht nur den technischen Aufwand, sondern steigert auch die Ausfallsicherheit.
Ein Beitrag von: