Gamer, Handwerker, Ingenieure: Wer bringt Robotern das Arbeiten bei?
26. Oktober 2026

Roboter sollen Bauteile montieren, Kartons falten und Gegenstände sicher greifen. Dafür müssen sie die physische Welt verstehen lernen. Im TUM RoboGym am Münchner Flughafen trainieren rund 100 Roboter für den Einsatz in Industrie und Logistik. Dabei entstehen neue Aufgaben an der Schnittstelle von Technik, praktischem Wissen und künstlicher Intelligenz.
Inhaltsverzeichnis
- Keine Zauberei, sondern Roboter-Training
- Ein Fitnessstudio für Roboter
- Ein Blick in die Testzelle: Wie die KI das Fühlen lernt
- Drei Wege, wie Roboter die physische Welt verstehen lernen
- Wer trainiert die Maschinen? Wenn Gaming-Reflexe auf Handwerk treffen
- Das neue Berufsbild der Zukunft: der Robot Trainer
- Der neue 4NE1 Gen 4: ein humanoider Roboter für die Praxis
Keine Zauberei, sondern Roboter-Training
Eine junge Frau bewegt langsam ihre Hände. Die Gesten wirken beinahe magisch, als würde sie mit unsichtbaren Fäden die Wirklichkeit formen. Der Blick muss ihren Fingern folgen, um zu erkennen, was sie tut. Einen Meter entfernt geschieht dasselbe – nur mit Gegenständen: Ein Roboter greift nach einem Objekt, hebt es an und legt es wieder ab. Dann kommt der Aha-Moment: Der Roboter ahmt die Bewegungen der Frau in Echtzeit nach.
Was wie Zauberei aussieht, ist Teil des Trainings für die nächste Generation von Robotern. Im TUM RoboGym am Münchner Flughafen lernen Maschinen, menschliche Bewegungen nachzuvollziehen und Aufgaben aus der realen Arbeitswelt auszuführen. Das Ziel: Roboter sollen nicht nur vorprogrammierte Abläufe abarbeiten, sondern auch mit den Gegenständen ihrer Umgebung umgehen können.
Ein Fitnessstudio für Roboter
Es erinnert an ein Fitnessstudio – nur dass hier keine Muskeln trainiert werden, sondern Roboter lernen, mit der physischen Welt zurechtzukommen. In einer hellen Halle am LabCampus des Münchner Flughafens greift ein humanoider Roboter nach einer kleinen Dose und legt sie in eine geöffnete Pappschachtel. Eine alltägliche Bewegung für Menschen, für eine Maschine aber eine anspruchsvolle Aufgabe: Wie fest muss sie zugreifen? Wo genau befindet sich die Dose? Und woran erkennt sie, dass sie sicher im Karton liegt?
In einer weiteren Testzelle nimmt der Roboter bereits zusammengefaltete Socken und sortiert sie ein. Auch diese scheinbar einfache Aufgabe verlangt präzise Bewegungen und ein gutes Zusammenspiel von Greifen und Ablegen. Der Roboter muss die Textilien sicher aufnehmen, ohne sie zu verlieren, und sie an der vorgesehenen Stelle platzieren.
Im TUM RoboGym powered by Neura trainieren Roboter solche Fähigkeiten unter realitätsnahen Bedingungen. Die Technische Universität München (TUM) und das schwäbische Robotikunternehmen Neura Robotics haben das Trainings- und Forschungszentrum am 22. Oktober 2026 offiziell eröffnet. Auf mehr als 2300 m² stehen 48 Trainingszellen mit zunächst rund 100 Robotern zur Verfügung. Dazu gehören humanoide Roboter, Serviceroboter und Roboterarme.
Das Ziel ist nicht, Maschinen lediglich einzelne Bewegungen beizubringen. Sie sollen lernen, unterschiedliche Aufgaben zuverlässig auszuführen und ihr Wissen möglichst auf neue Situationen zu übertragen. Dafür braucht es Menschen, die Arbeitsabläufe verstehen, Bewegungen vormachen und beurteilen können, ob ein Roboter seine Aufgabe richtig erledigt.
Ein Blick in die Testzelle: Wie die KI das Fühlen lernt
Wie knifflig die physische Welt für Algorithmen ist, zeigt sich an den Teststationen in der Halle.
Was für Menschen eine beiläufige Handbewegung ist, verlangt der Maschine eine Vielzahl von Entscheidungen ab. Sie muss ihre Umgebung erfassen, die Position des Gegenstands bestimmen und die Kraft beim Greifen richtig dosieren. Ein zu schwacher Griff lässt die Dose möglicherweise fallen, ein zu starker könnte empfindliche Gegenstände beschädigen.
Dahinter steckt kein starrer Programmcode, der jede Bewegung von Anfang bis Ende festlegt. Die Roboter benötigen Trainingsdaten aus realen Interaktionen. Sie entstehen, wenn Maschinen Aufgaben ausführen, Sensoren ihre Bewegungen und Kontakte erfassen oder Menschen ihnen Arbeitsabläufe demonstrieren.
Jens Buchner, KI-Experte bei Neura Robotics, erklärt einen besonderen Trainingskniff: Weil der Roboter symmetrisch aufgebaut ist, kann es genügen, ihm eine Bewegung mit der linken Hand vorzumachen. Die Bewegungsdaten lassen sich spiegeln, sodass der Roboter den Handgriff auch mit der rechten Hand ausführen kann – und umgekehrt. Was bei Menschen von der Händigkeit abhängt, lässt sich bei der Maschine durch gespiegelte Bewegungsdaten übertragen.
Auch Fehler gehören zum Lernprozess. Ein Roboter muss nicht nur erfahren, wie eine Bewegung gelingt, sondern auch, welche Versuche scheitern und unter welchen Bedingungen ein Handgriff zuverlässig funktioniert. Denn in der Praxis liegen Gegenstände nicht immer exakt an derselben Stelle, Materialien können sich unterscheiden und Arbeitsabläufe verändern sich.
Drei Wege, wie Roboter die physische Welt verstehen lernen
Wie greift ein Roboter ein empfindliches Bauteil? Woran erkennt er, dass zwei Teile richtig zusammengefügt sind? Und wie reagiert er, wenn sich ein Arbeitsablauf verändert? Für solche Fähigkeiten braucht Physical AI Erfahrungen mit der realen Welt. Das TUM RoboGym kombiniert dafür drei Trainingsansätze.
Reale Roboterdaten: Die Roboter führen Aufgaben selbst aus. Ihre Sensoren erfassen dabei Bewegungen, Berührungen und die Ergebnisse ihrer Handlungen. So entstehen Daten darüber, wie sich Gegenstände bewegen, wie Materialien auf Kräfte reagieren und wann ein Handgriff gelingt.
Menschliche Demonstrationen: Menschen machen vor, wie eine Tätigkeit ausgeführt wird. Sensorisierte Datenanzüge und Motion-Capture-Systeme zeichnen Bewegungen und Interaktionen auf. Auch die Teleoperation hilft dabei: Menschen steuern Roboter aus der Ferne und vermitteln ihnen auf diese Weise Bewegungsabläufe.
Simulation und Data Amplifier: Virtuelle Trainingsumgebungen ergänzen die Erfahrungen aus der realen Welt um weitere Varianten und Situationen. Dadurch können Roboter auch veränderte Bedingungen erproben. Anschließend wird überprüft, ob sie die erlernten Fähigkeiten auf reale Aufgaben übertragen können.
Die drei Ansätze ergänzen sich: Reale Versuche liefern konkrete Erfahrungen, menschliche Demonstrationen zeigen mögliche Lösungswege und Simulationen erweitern die Bandbreite der Trainingssituationen. Die aufbereiteten Daten fließen in eine cloudbasierte Infrastruktur ein und dienen der Entwicklung von KI-Modellen, die robotische Fähigkeiten verbessern und auf neue Aufgaben übertragen sollen.
Lesen Sie auch: Neura-Chef Reger: „Ein menschenähnlicher Roboter muss zwangsläufig verlieren“
Wer trainiert die Maschinen? Wenn Gaming-Reflexe auf Handwerk treffen
Wenn Roboter durch Vormachen und Ausprobieren lernen, stellt sich eine Frage für die Arbeitswelt: Welche Fähigkeiten brauchen Menschen, um solche Maschinen zu trainieren?
Im RoboGym kommen unterschiedliche berufliche Hintergründe zusammen. Neben Ingenieurinnen und Ingenieuren können Menschen mit praktischem Prozesswissen gefragt sein. Denn wer einem Roboter beibringen soll, ein Bauteil einzusetzen, einen Karton zu falten oder eine Flasche zu befüllen, muss verstehen, worauf es bei der jeweiligen Tätigkeit ankommt.
Neura-Gründer David Reger sieht Vorteile für Menschen, die ein gutes räumliches Vorstellungsvermögen und eine ausgeprägte Hand-Auge-Koordination mitbringen: „Tatsächlich sage ich Menschen, die rückwärts fahren können und die wirklich gerne gamen: Die sind dafür prädestiniert, so einen Roboter zu trainieren, weil es ein anderes Vorstellungsvermögen von Remote Control oder diesem Teleoperieren braucht.“ Eine mögliche Berufsbezeichnung dafür hat Reger bereits parat: Robot Trainer.
Wer häufig durch virtuelle Räume steuert, kann Erfahrung damit haben, Bewegungen aus einer anderen Perspektive zu koordinieren. Diese Fähigkeit kann bei der Teleoperation helfen, wenn Menschen einen Roboter aus der Ferne steuern und seine Bewegungen nachvollziehen müssen.
Handwerker könnten beim Training von Robotern ebenfalls gefragt sein. Sie bringen das Wissen mit, das sich nicht allein aus Daten oder Simulationen ableiten lässt: wie Werkzeuge geführt werden, wie viel Druck ein Handgriff erfordert und wie sich Materialien verhalten. Wer einem Roboter solche Fertigkeiten beibringen will, sollte die Abläufe selbst verstehen und praktisch nachvollziehen können.
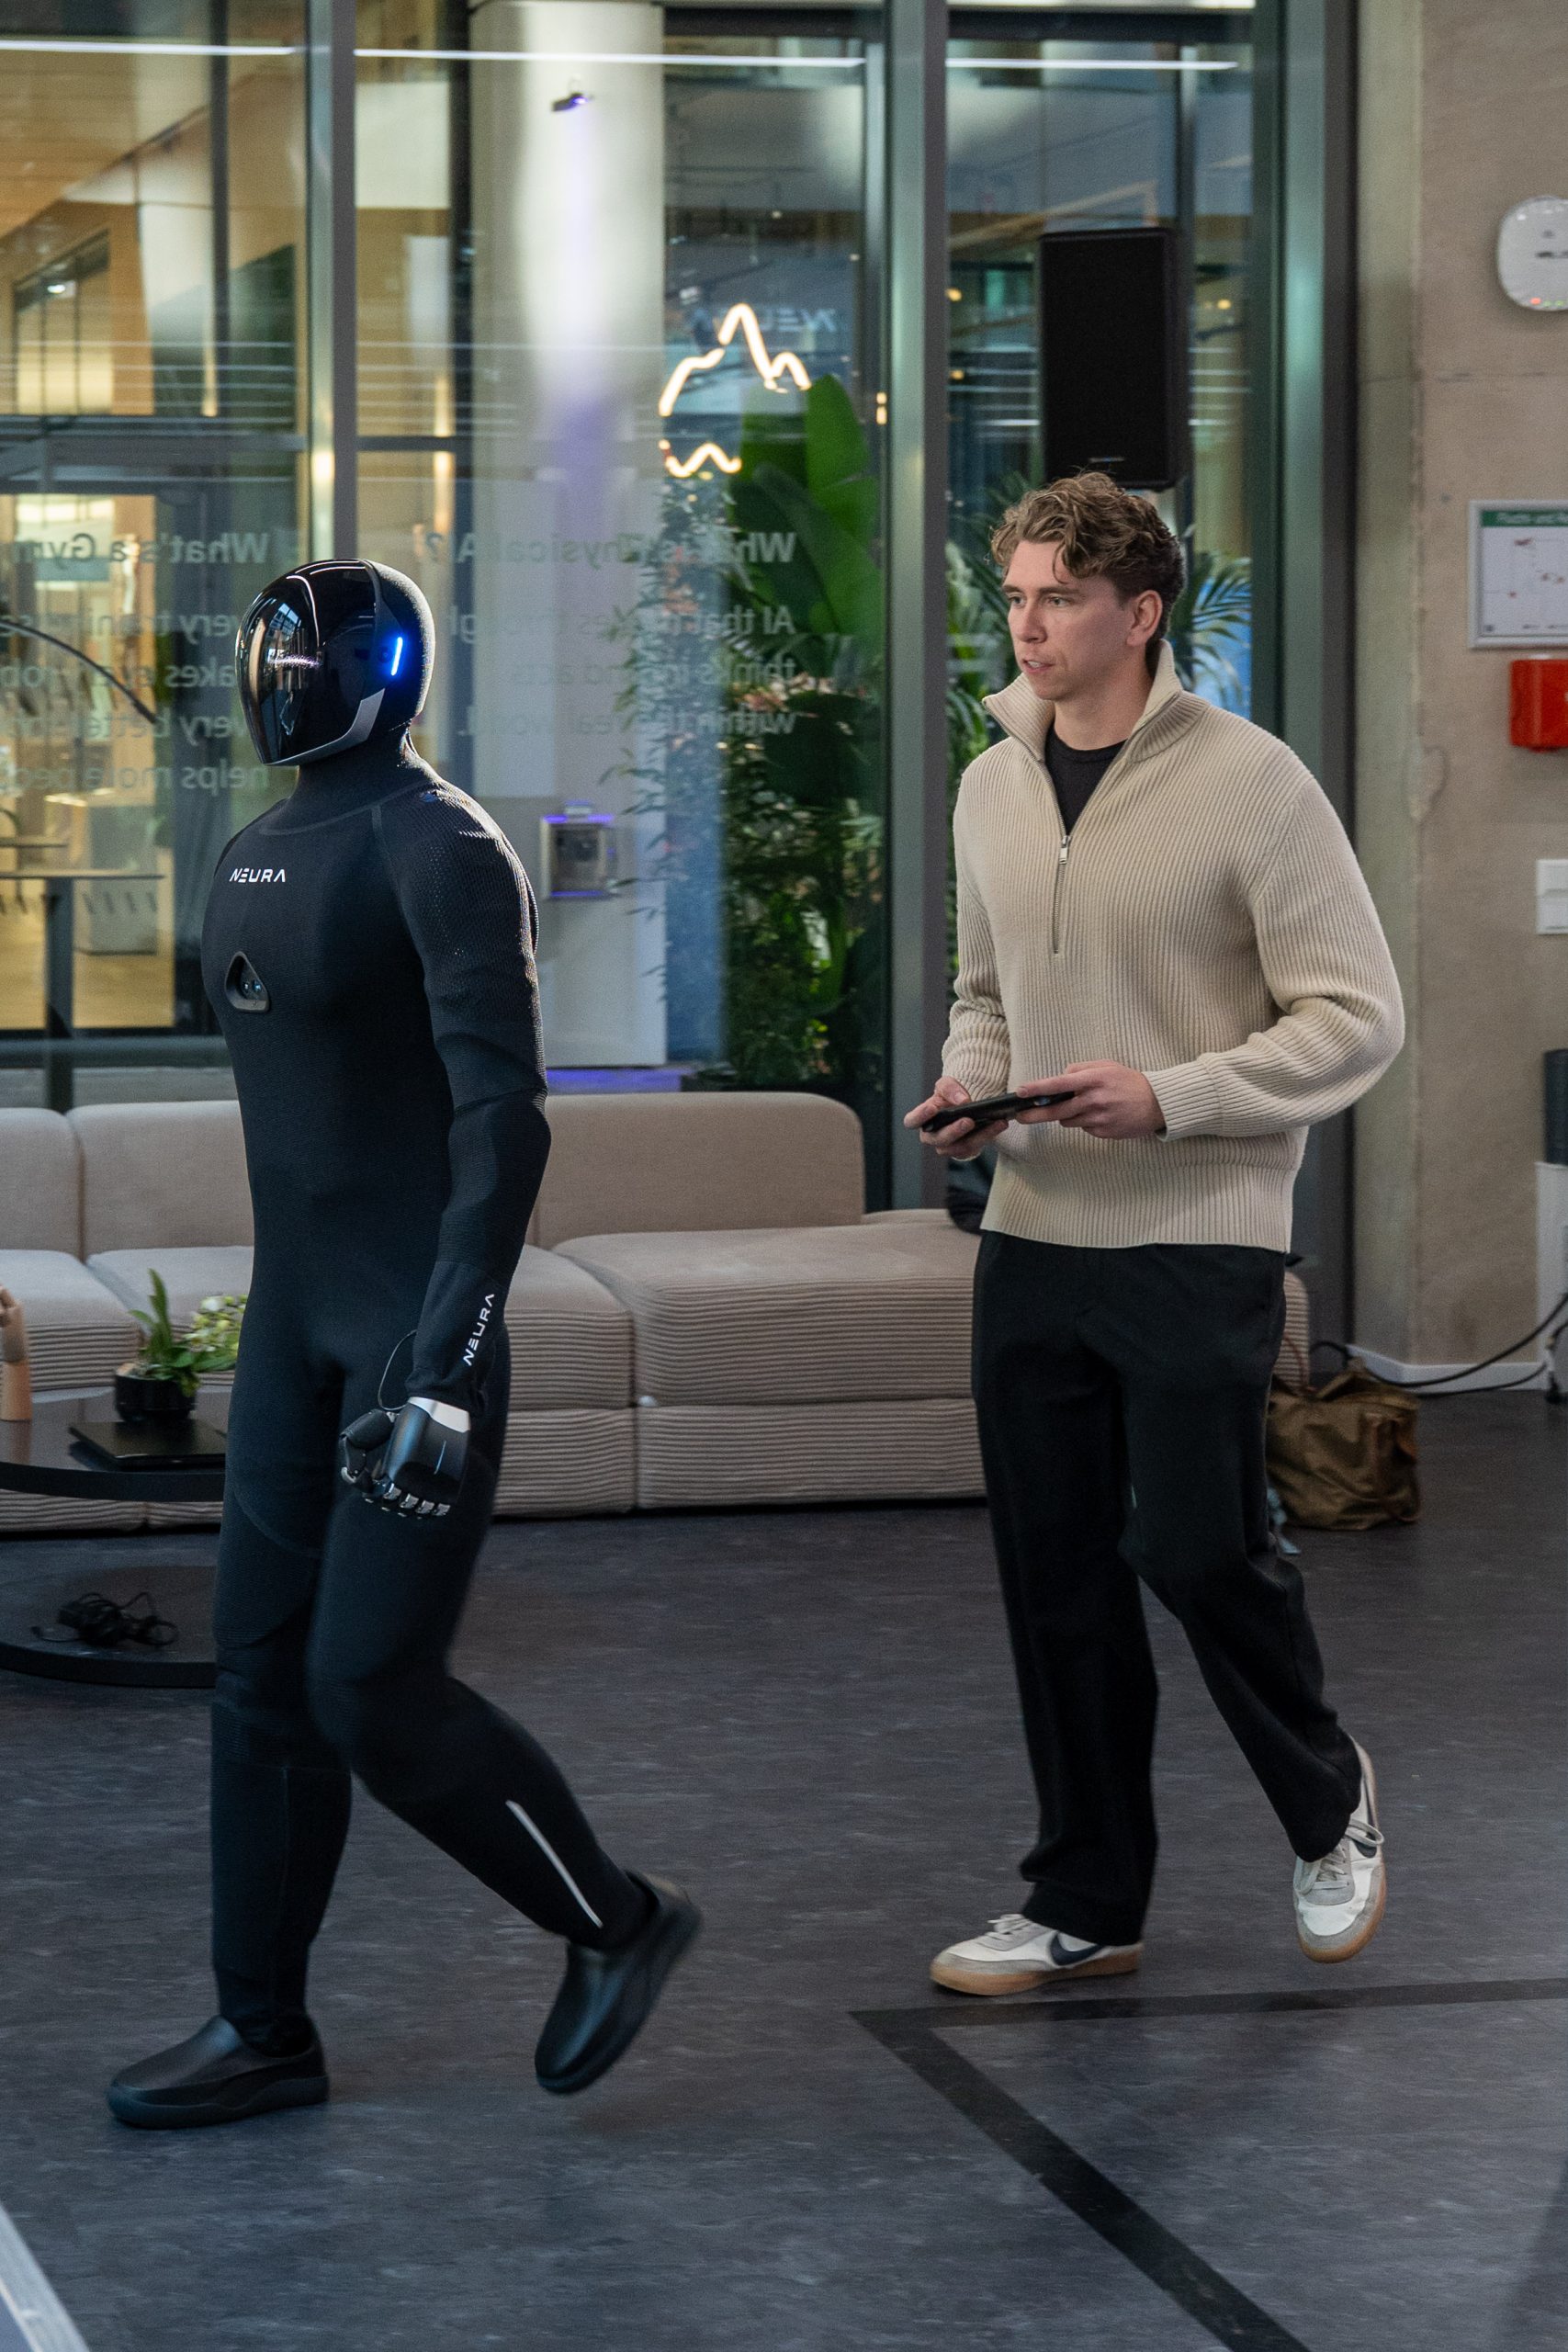
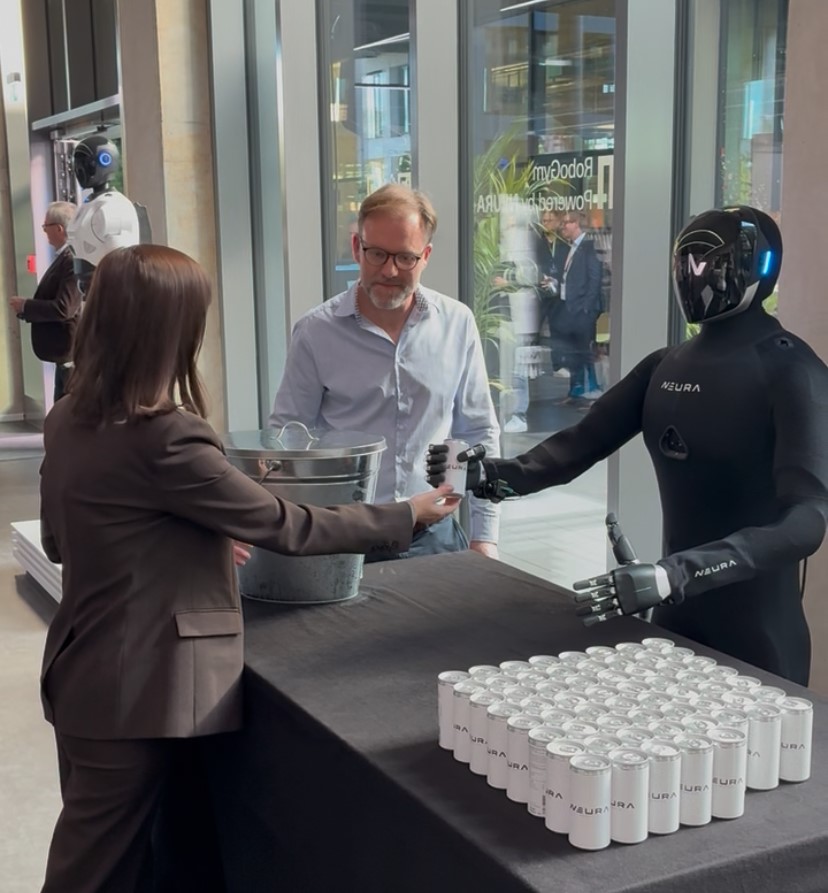
Jens Buchner demonstriert das an einem Tisch mit einer Kühlbox voller Sekt-Dosen. Der KI-Experte zeigt, wie der Roboter eine Dose greift und den Besucherinnen und Besuchern in die Hand drückt. Was selbstverständlich wirkt, verlangt der Maschine ein präzises Zusammenspiel von Wahrnehmung, Bewegung und Greifkraft ab.
Lesen Sie auch: Training humanoider Roboter: Was Neura Robotics und Bosch verbindet
Das neue Berufsbild der Zukunft: der Robot Trainer
David Reger sieht in diesem Aufgabenfeld eine neue berufliche Perspektive. Auf die Frage, wie die Tätigkeit künftig heißen könnte, antwortet er: „Robot Trainer! Und das wird auf jeden Fall stattfinden.“
Noch ist der Robot Trainer kein klar umrissenes Berufsbild mit einem einheitlichen Ausbildungsweg. Die Tätigkeit beschreibt vielmehr eine Aufgabe, die mit dem Einsatz lernfähiger Roboter an Bedeutung gewinnen könnte: Menschen vermitteln Maschinen praktische Fähigkeiten, überwachen Trainingsabläufe und helfen dabei, die Ergebnisse zu verbessern. „Das zieht sich quer durch alle Berufsbilder. Wir können nicht sagen, wer sich dafür am besten eignet. Menschen aus ganz unterschiedlichen Berufen bringen die Fähigkeiten mit, um diese Roboter zu trainieren“, sagte Reger.
Wie solche Aufgaben konkret aussehen, lässt sich bereits im TUM RoboGym beobachten. Nach Angaben von TUM und Neura trainieren dort seit September Partner aus mehr als zehn Branchen. Dazu zählen unter anderem Automobilindustrie, Pharma, Medizintechnik, Verpackung, Logistik, Landwirtschaft und Pflege. Zu den erprobten Abläufen gehören das Handling von Kartons, das Befüllen von Flaschen sowie das Be- und Entladen von Holzbauteilen.
Dabei geht es nicht allein darum, eine Maschine auf einen einzigen Handgriff zu programmieren. Die Roboter sollen Fähigkeiten entwickeln, die sich möglichst flexibel einsetzen lassen. Unternehmen können im RoboGym ausprobieren, welche Aufgaben sich für die Automatisierung eignen, welchen Trainingsbedarf es gibt und wie zuverlässig unterschiedliche Robotersysteme arbeiten.
Für Beschäftigte könnte dadurch ein neues Aufgabenfeld zwischen praktischer Arbeit, Technik und KI entstehen. Welche Qualifikationen dafür künftig erforderlich sind und ob sich daraus eigenständige Berufsbilder entwickeln, muss sich allerdings erst zeigen.
Der neue 4NE1 Gen 4: ein humanoider Roboter für die Praxis
Zur Eröffnung des RoboGyms stellte Neura Robotics auch die neue Generation seines humanoiden Roboters 4NE1 vor. Nach Angaben des Herstellers ist der 4NE1 Gen 4 für die Serienfertigung konzipiert und 20 % leichter als sein Vorgänger. Sein schlankeres Design und die schwarze textile Außenhaut lassen ihn weniger technisch wirken.
Auch die Hände wurden weiterentwickelt. Hinzu kommen sogenannte Smart Limbs, mit denen die Gliedmaßen unmittelbar auf ihre Umgebung reagieren sollen. Das soll flüssigere Bewegungen und eine präzisere Handhabung ermöglichen.
Als KI-System nutzt der Roboter Neuron AI, das Physical-AI-Modell von Neura. Es verbindet Wahrnehmung und Sprache mit Handlungen. Neben visuellen Informationen fließen nach Unternehmensangaben auch Berührung, Kraft, Klang und der Zustand des Roboters in das Modell ein.
Trainiert wird er ebenso wie andere Roboter mit realen Roboterdaten, menschlichen Demonstrationen und Simulationen. Über das Neuraverse sollen erlernte Fähigkeiten auch anderen vernetzten Robotern zur Verfügung stehen. Der 4NE1 Gen 4 ist damit ein Beispiel dafür, wie Hardware, KI-Modelle und die im RoboGym gesammelten Erfahrungen zusammenwirken sollen.
Prof. Lorenzo Masia, Executive Director TUM MIRMI und Leiter des TUM RoboGym: „Aufbauend auf unserer weltweit führenden wissenschaftlichen Kompetenz sind wir nun zusammen mit einem starken Partner aus der Industrie auch in der Lage, konkrete Anwendungen für den Markt vorzubereiten und die Robotik in der Industrie zu einem wichtigen Faktor in der deutschen Wirtschaft zu machen.“
Das TUM RoboGym ist der erste Standort eines geplanten internationalen Netzwerks von Neura Gyms. Weitere Trainingszentren sollen in Europa, den USA und China entstehen. In Deutschland plant Neura Robotics zudem ein weiteres Gym in Zusammenarbeit mit der RWTH Aachen.
Lesen Sie auch: 1 Mrd. € für die Humanoiden von Neura Robotics
Ein Beitrag von: