Ein Roboter hat im Erdorbit erstmals eigenständig Bauteile zu einer Tragstruktur zusammengesetzt. Das Experiment des Caltech zeigt, wie sich große Antennen künftig direkt im Weltraum bauen lassen könnten. Ganz nach Plan verlief der Versuch allerdings nicht.
Ein Roboter greift Faserverbundrohre, setzt Verbindungselemente ein und montiert daraus eine Gitterstruktur. Was nach gewöhnlicher Fertigungstechnik klingt, hat jetzt erstmals im Erdorbit funktioniert. Forschende des California Institute of Technology (Caltech) haben mit ihrem Roboter ASTRA einen Teil einer Antennenkonstruktion im Weltraum zusammengebaut. Astronauten waren dafür nicht nötig.
„Dies ist das erste Mal, dass im Weltraum eigenständig eine Struktur errichtet wurde“, erklärt Projektleiter Sergio Pellegrino in einer Mitteilung des Caltech vom 5. November 2026. Er spricht damit von der ersten autonom montierten Struktur im Weltraum. Vollständig selbstständig arbeitete das System allerdings nicht. Die Forschenden starteten die Montageabläufe von der Erde aus und kontrollierten die Ergebnisse anhand von Kamerabildern.
Inhaltsverzeichnis
Warum Roboter künftig im Weltraum bauen sollen
Satellitenantennen, Solarmodule und Weltraumteleskope müssen beim Raketenstart auf engstem Raum Platz finden. Große Konstruktionen werden deshalb zusammengefaltet transportiert und erst im Orbit entfaltet.
Doch irgendwann wird dieses Prinzip unpraktisch. Besonders große Strukturen lassen sich kaum noch so zusammenfalten, dass sie in eine Rakete passen. Eine Alternative wäre, einzelne Bauteile ins All zu transportieren und dort automatisch montieren zu lassen.
An diesem Ansatz wird bereits gearbeitet. Die Nasa untersucht beispielsweise, wie Roboter riesige Radarstrukturen mit mehr als 100 m Ausdehnung im Weltraum zusammensetzen könnten. Das zugrunde liegende Montageverfahren wurde bislang im Labor erprobt. Das Caltech ist mit ASTRA nun einen Schritt weitergegangen: Die Forschenden haben die Montage erstmals direkt im Erdorbit demonstriert.
So baut ASTRA seine Tragstruktur zusammen
Der Roboter startete am 30. März 2026 mit einer Falcon-9-Rakete von SpaceX. Er war Teil der Mission Transporter-16 und befand sich an Bord des Raumfahrzeugs Vigoride 7 des US-Unternehmens Momentus.
Die gesamte Nutzlast beanspruchte beim Start etwa 1 m³. Darin befanden sich der Montageroboter, Vorratsmagazine mit Bauteilen und zwei bereits vormontierte Abschnitte einer Gitterstruktur.
Im Orbit wurden zunächst die Transportsicherungen gelöst und die beiden fertigen Abschnitte ausgefahren. Anschließend begann die eigentliche Premiere: ASTRA montierte einen dritten Abschnitt aus Einzelteilen.
Das Prinzip ist vergleichsweise einfach. Ein Portalroboter bewegt sich entlang dreier geradliniger Achsen. Er entnimmt Faserverbundrohre und Verbindungselemente aus Magazinen, positioniert sie und fügt sie zu einem räumlichen Fachwerk zusammen.
Die wichtigsten Merkmale des Experiments:
- Baumaterial: Faserverbundrohre und speziell entwickelte Aluminiumverbindungen.
- Montage: Ein Roboter mit drei linearen Bewegungsachsen setzt die Bauteile zusammen.
- Tragstruktur: Zwei Abschnitte waren vormontiert, ein weiterer entstand im Orbit.
- Geplantes Bauwerk: Eine Reflektorantenne mit 1,4 m Durchmesser und elf Strukturabschnitten.
Für die Montage sind nach Angaben der US-Forschungsbehörde DARPA keine besonders komplexen Roboteralgorithmen erforderlich. Die Konstruktion ist vielmehr so ausgelegt, dass sich dieselben Arbeitsschritte immer wieder ausführen lassen.
Eine besondere Folie soll die Antenne leichter machen
ASTRA soll nicht nur eine Tragstruktur bauen, sondern auch das Material für eine Antennenfläche anbringen. Dazu nutzt das System eine dünne, perforierte Kunststofffolie aus Kapton. Aus dem Material entstehen zwei reflektierende Netzflächen, die mithilfe von Federn gegeneinander gespannt werden. Die vielen kleinen Öffnungen sind dabei Teil des Konstruktionsprinzips.
Nach Angaben des Caltech benötigt diese Folie weniger Vorspannung als die üblicherweise eingesetzten Metallgewebe. Dadurch lässt sich die tragende Konstruktion leichter ausführen. Während der Montage werden die einzelnen Strukturabschnitte auf einer Montageplatte zusammengesetzt und mit dem reflektierenden Material verbunden. Anschließend schiebt das System den fertigen Abschnitt nach außen, um Platz für den nächsten zu schaffen.
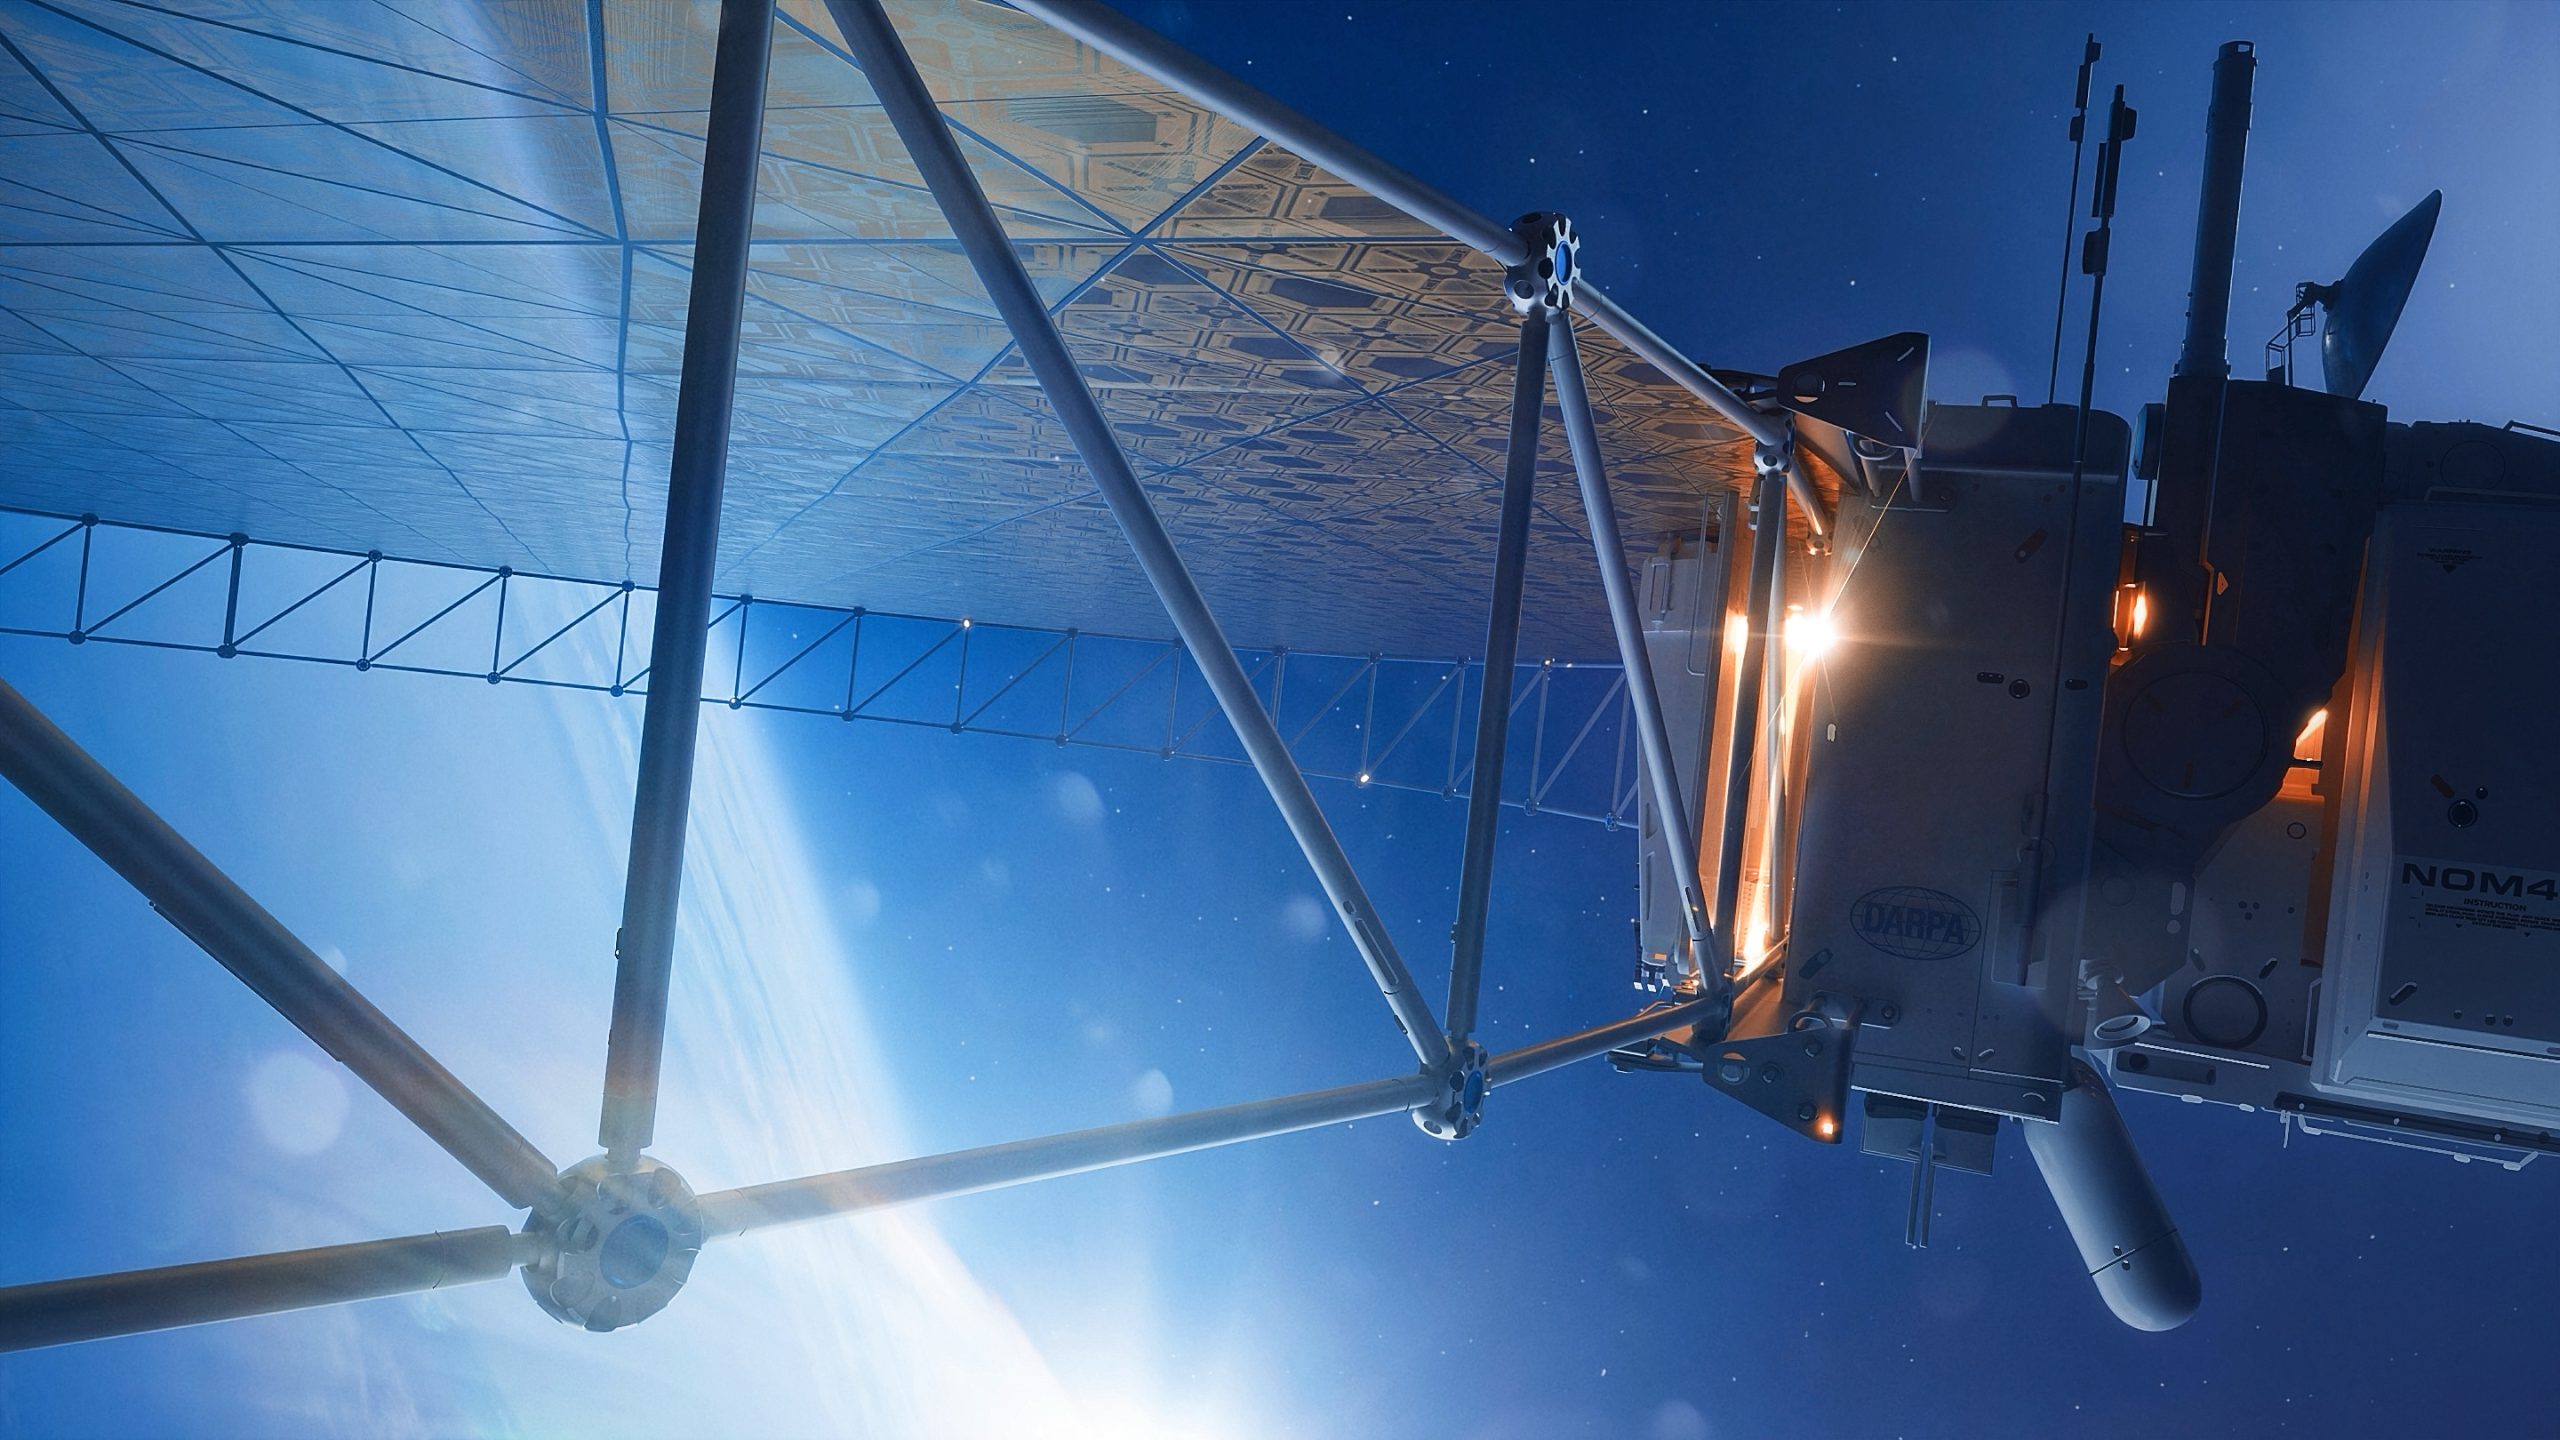
Warum der Roboter Hilfe von der Erde brauchte
Der Versuch verlief nicht reibungslos. Während der Montage traten wiederholt Schwierigkeiten auf. Welche Ursachen die einzelnen Probleme hatten, beschreibt das Caltech nicht im Detail. Für solche Fälle hatten die Forschenden auf der Erde einen zweiten, baugleichen Roboter aufgebaut. Mit ihm konnten sie Probleme nachstellen und mögliche Lösungen testen, bevor sie neue Befehle in den Orbit schickten.
Die Kommunikation machte das nicht einfacher. Dem Team standen täglich nur etwa sieben bis acht Zeitfenster von jeweils rund 15 Minuten zur Verfügung, um mit ASTRA Kontakt aufzunehmen.
„Es gibt immer jede Menge kleine Überraschungen“, berichtet der beteiligte Forscher Jaden Suh in der Caltech-Mitteilung. Frei übersetzt: Es gibt immer wieder kleine Überraschungen. Das Team musste deshalb mehrfach eingreifen und Montageabläufe wiederholen. Die eigentliche Handhabung der Bauteile lief automatisiert ab. Eine Mission, die sämtliche Entscheidungen ohne Unterstützung vom Boden trifft, war ASTRA jedoch nicht.
Elf Abschnitte geplant – nur einer im Orbit montiert
Ursprünglich sollte ASTRA eine vollständige Reflektorantenne mit elf Strukturabschnitten aufbauen. Dieses Ziel hat die Mission nicht erreicht. Zwei Abschnitte waren bereits beim Start montiert. Im Weltraum kam ein dritter hinzu. Damit gelang zwar der entscheidende Nachweis, dass sich einzelne Bauteile im Orbit automatisch zusammenfügen lassen. Für eine vollständige Antenne reichte die Zeit jedoch nicht.
Die Mission soll im Dezember 2026 enden. Das Caltech hält es inzwischen für unwahrscheinlich, dass bis dahin die komplette Tragstruktur fertiggestellt wird. Eine funktionsfähige Antenne mit überprüften elektromagnetischen Eigenschaften wurde folglich nicht demonstriert. Nachgewiesen ist zunächst das Montageverfahren.
Künftig könnten Strukturen von mehreren Hundert Metern entstehen
ASTRA gehört zum Forschungsprogramm NOM4D der US-Behörde DARPA. Es soll Verfahren entwickeln, mit denen sich große, leichte Konstruktionen direkt im Weltraum herstellen oder montieren lassen. Dabei geht es langfristig um wesentlich größere Dimensionen als bei ASTRA. DARPA-Programmmanager Andrew Detor spricht in einer Mitteilung vom 5. November 2026 von Strukturen mit Hunderten Metern oder sogar Kilometern Ausdehnung.
Solche Konstruktionen könnten beispielsweise große Radioteleskope, Kommunikationsantennen oder Solaranlagen tragen. Ob das mit dem nun getesteten Verfahren tatsächlich funktioniert, ist noch nicht nachgewiesen.
Auch andere Forschungsteams entwickeln Roboter für Arbeiten im Orbit. So haben Studierende der ETH Zürich mit Helios einen vierarmigen Weltraumroboter vorgestellt, der künftig Wartungsarbeiten übernehmen könnte. Anders als ASTRA wurde dieses System bislang nicht im Weltraum getestet.
Quellen
- Caltech – Caltech Robotic Space Demo Successfully Builds in Space (5. November 2026): Primärquelle zu Aufbau, Montage, Schwierigkeiten und Missionsstand.
- DARPA – NOM4D program demonstrates automated in-space assembly (5. November 2026): Zusätzliche technische Details zum Portalroboter und zu den Programmzielen.
- Phys.org – Robot successfully builds space structure (6. November 2026): Übernahme und Aufbereitung der Caltech-Meldung mit weiteren Fotos.
Ein Beitrag von: