4000 m unter dem Wasser: Dieser Roboter pflückt Metalle vom Meeresgrund
10. November 2026

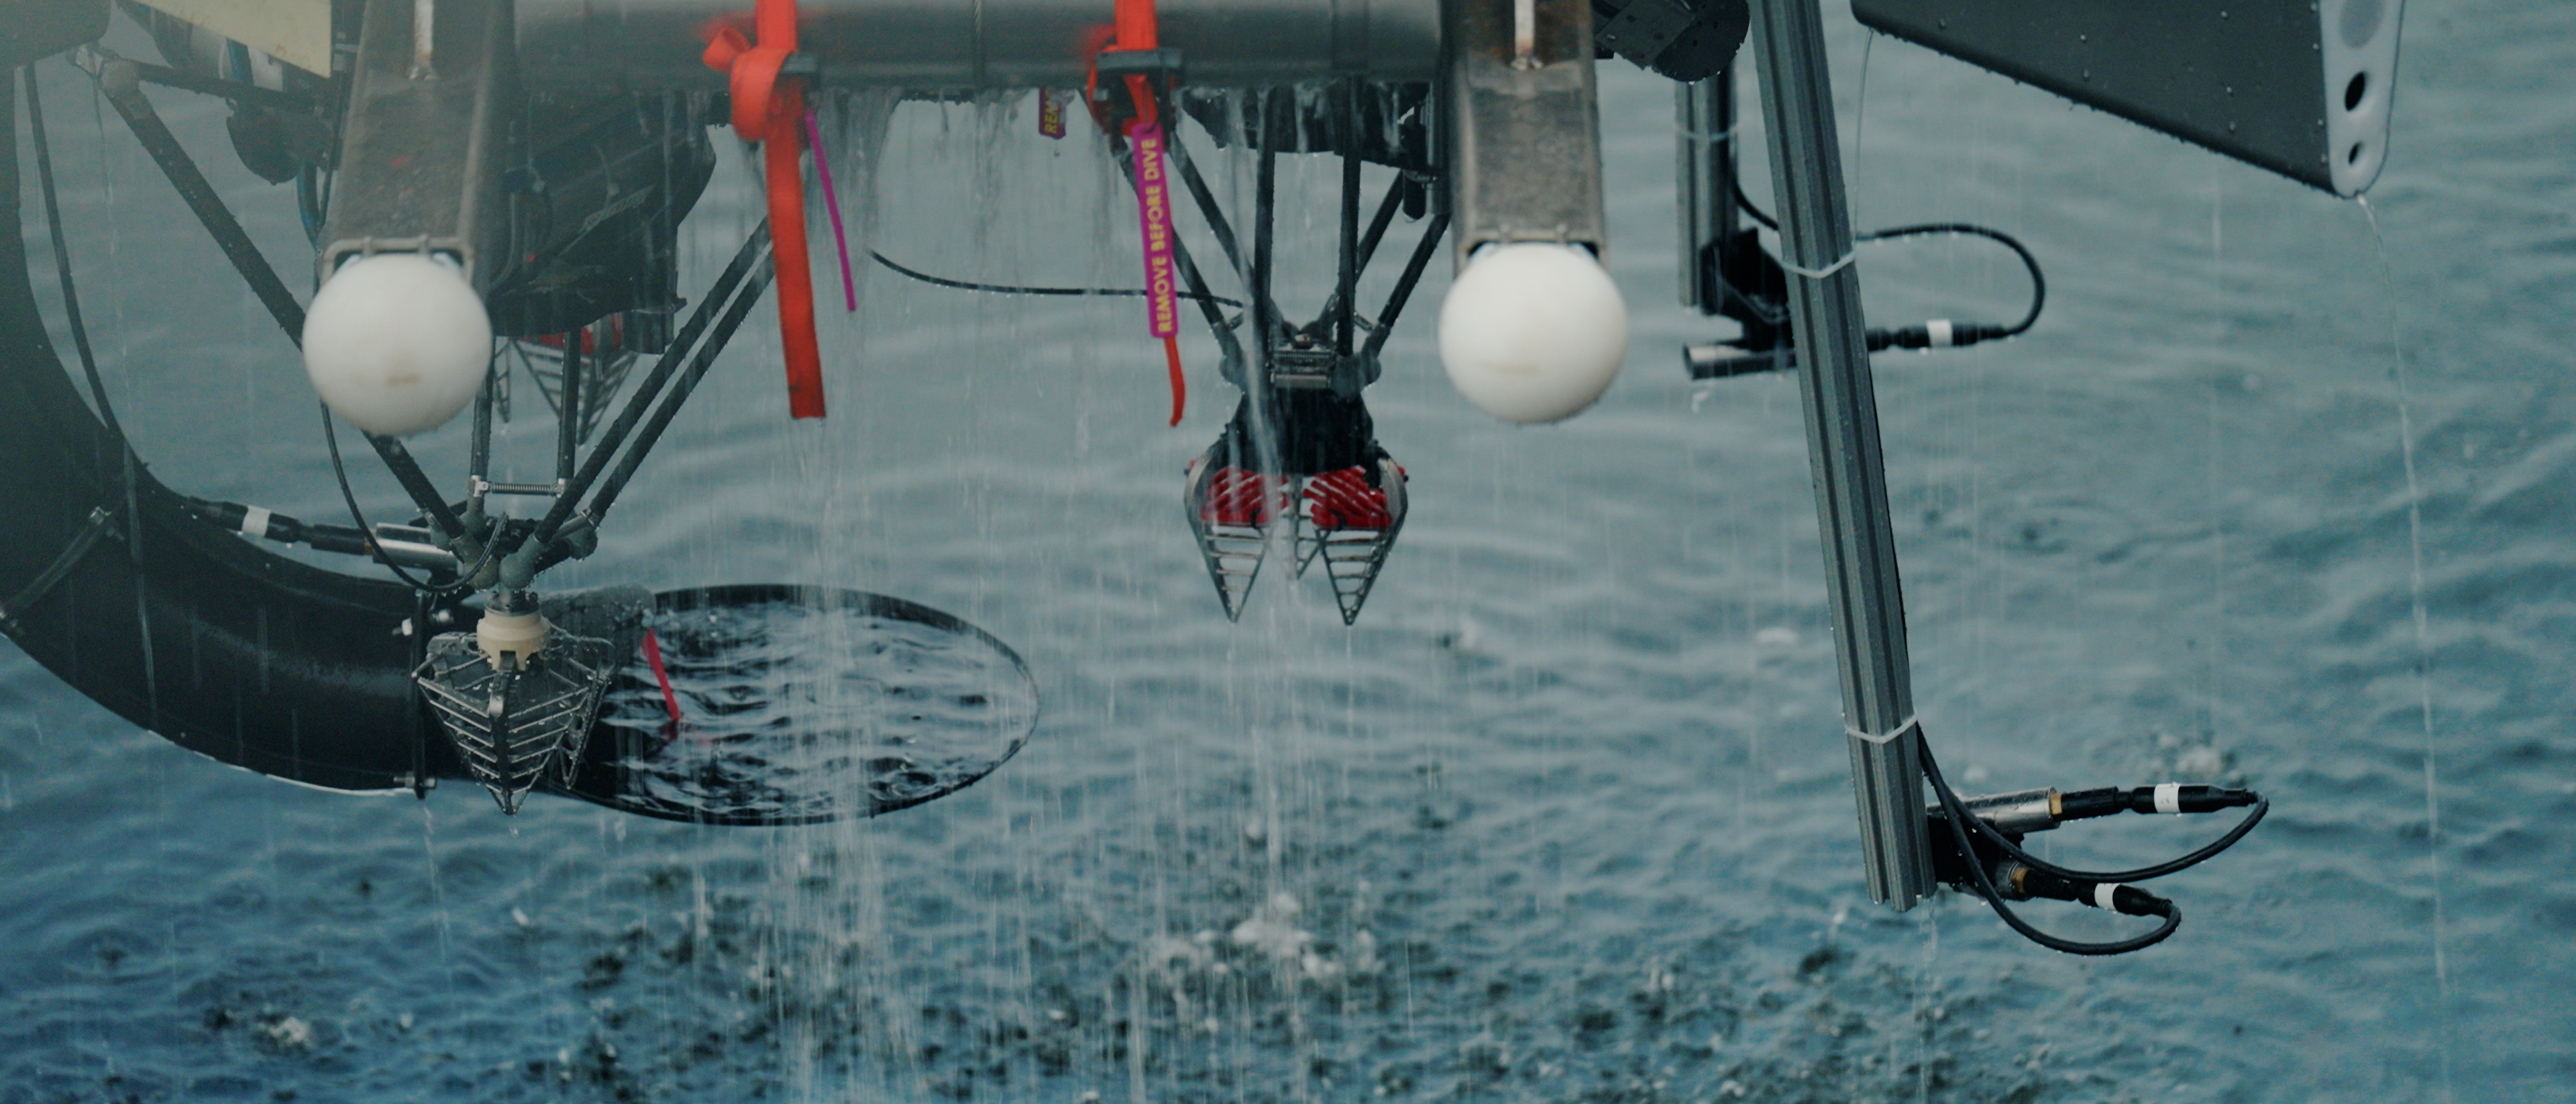
In mehr als 4000 m Tiefe herrscht völlige Dunkelheit. Der Wasserdruck beträgt dort rund 400 bar. Unter diesen Bedingungen arbeitet der autonome Unterwasserroboter Eureka des US-Unternehmens Impossible Metals. Dabei schwebt er knapp über dem Meeresboden, scannt seine Umgebung und greift gezielt nach metallhaltigen Gesteinsknollen.
Die künstliche Intelligenz entscheidet, welche Knollen eingesammelt werden und welche besser liegen bleiben. Anschließend steigt das Fahrzeug mit den gesammelten Rohstoffen selbstständig wieder an die Wasseroberfläche.
Wie funktioniert der KI-Roboter Eureka?
Herkömmliche Tiefseebergbaukonzepte setzen meist auf schwere Sammelfahrzeuge, die über den Meeresboden fahren und die dort liegenden Manganknollen aufnehmen. Eureka schwebt stattdessen knapp über dem Untergrund und sammelt einzelne Knollen mithilfe von Greifarmen ein.
Vergleichen kann man es gut mit einer Pinzette. Dadurch muss er weder über den Meeresboden rollen noch großflächig Material absaugen.
Welche Knollen eingesammelt werden, entscheidet eine KI-gestützte Bilderkennung. Kameras erfassen die Umgebung und die Software identifiziert geeignete Manganknollen. Gleichzeitig soll das System erkennen, ob sich sichtbare Meereslebewesen auf oder unmittelbar neben den Knollen befinden.
Ist das der Fall, lässt Eureka die entsprechenden Knollen liegen. Andernfalls greifen die Roboterarme zu und nehmen die Rohstoffe auf.
Das könnte auch interessant sein: Unter dem Meeresboden entsteht Gold, jetzt ist klar wie
Ohne Förderrohr: Wie gelangen die Rohstoffe an die Oberfläche?
Üblicherweise werden die Knollen gemeinsam mit dem Wasser durch kilometerlange Steigleitungen an die Oberfläche gepumpt werden. Dafür werden leistungsstarke Pumpensysteme benötigt.
Eureka verfügt dagegen über ein System zur Auftriebsregulierung, mit dem er selbstständig zwischen Meeresoberfläche und Meeresboden auf- und absteigen kann.
Dafür nutzt er das archimedische Prinzip, um seine Position im Wasser zu regulieren. Während der Sammlung hält sich der Roboter über dem Meeresboden. Hat er seine vorgesehene Ladung aufgenommen, verändert das System den Auftrieb und das Fahrzeug steigt mit den Rohstoffen wieder an die Oberfläche. Dort kann der Roboter geborgen und entladen werden.
Impossible Metals verspricht sich davon einen geringeren technischen Aufwand und niedrigere Betriebskosten, weil weder kilometerlange Steigleitungen noch entsprechende Pumpanlagen benötigt werden.
Erster erfolgreicher Test in 4000 m Tiefe
Im September hat das System nach Angaben des Unternehmens erstmals in mehr als 4000 m Tiefe gearbeitet, auf einer wissenschaftlichen Expedition in der Clarion-Clipperton-Zone im Pazifik.
Der autonome Roboter tauchte auf mehr als 4000 m Tiefe ab, sammelte dort Manganknollen ein und kehrte anschließend mit seiner Ladung an die Oberfläche zurück.
Insgesamt brachte Eureka rund 450 g Material mit. Das ist zwar noch weit von den Mengen entfernt, die für eine industrielle Rohstoffgewinnung notwendig wären, aber jeder Taucher fängt mal klein an.
Die Entwickler möchte die Technologie nun weiterentwickeln und in größerem Maßstab erproben. Langfristig sollen mehrere autonome Roboter gleichzeitig auf dem Meeresboden arbeiten und die Manganknollen unabhängig voneinander einsammeln.
Statt einzelne immer größere Sammelfahrzeuge zu entwickeln, soll die Förderkapazität so durch zusätzliche Roboter erweitert werden.
Kann Eureka den Tiefseebergbau umweltfreundlicher machen?
Bei der Fahrt direkt über den Meeresboden können bisherige Sammelfahrzeuge Sedimente aufwirbeln und den Lebensraum zahlreicher Organismen beschädigen. Die entstehenden Sedimentwolken können sich durch Meeresströmungen auch über größere Entfernungen verteilen.
Eureka hinterlässt keine Fahrtspuren und durch die gezielte Aufnahme einzelner Knollen soll zudem weniger Sediment aufgewirbelt werden.
Trotzdem gilt: Manganknollen dienen vielen Tiefseeorganismen als Lebensraum. Sie bieten feste Oberflächen, auf denen sich beispielsweise Schwämme und andere Lebewesen ansiedeln können.
Zwar soll die KI sichtbar besiedelte Knollen erkennen und aussparen. Sehr kleine oder versteckt lebende Organismen lassen sich dadurch aber nicht zwangsläufig schützen.
Lesen Sie auch: 60 Jahre für tot gehalten: Lebende Korallen vor Benin entdeckt
Weitere Test mit deutscher Beteiligung folgen
Ein weiterer Test ist bereits für 2027 geplant. Dann soll eine größere Version des Roboters mit dem Namen Eureka III im Pazifik eingesetzt werden.
Die Bundesanstalt für Geowissenschaften und Rohstoffe (BGR) will die Erprobung wissenschaftlich begleiten. Als Forschungsplattform ist das deutsche Forschungsschiff SONNE vorgesehen.
Ein Beitrag von: