Google-Tochter gibt Kern ihrer Roboter-Software frei – was Entwickler jetzt bekommen
Industrieroboter sollen sich künftig deutlich einfacher programmieren lassen. Die Google-Tochter Intrinsic stellt dafür zentrale Teile ihrer Robotikplattform als Open Source bereit – kostenlos und auch für kommerzielle Anwendungen.
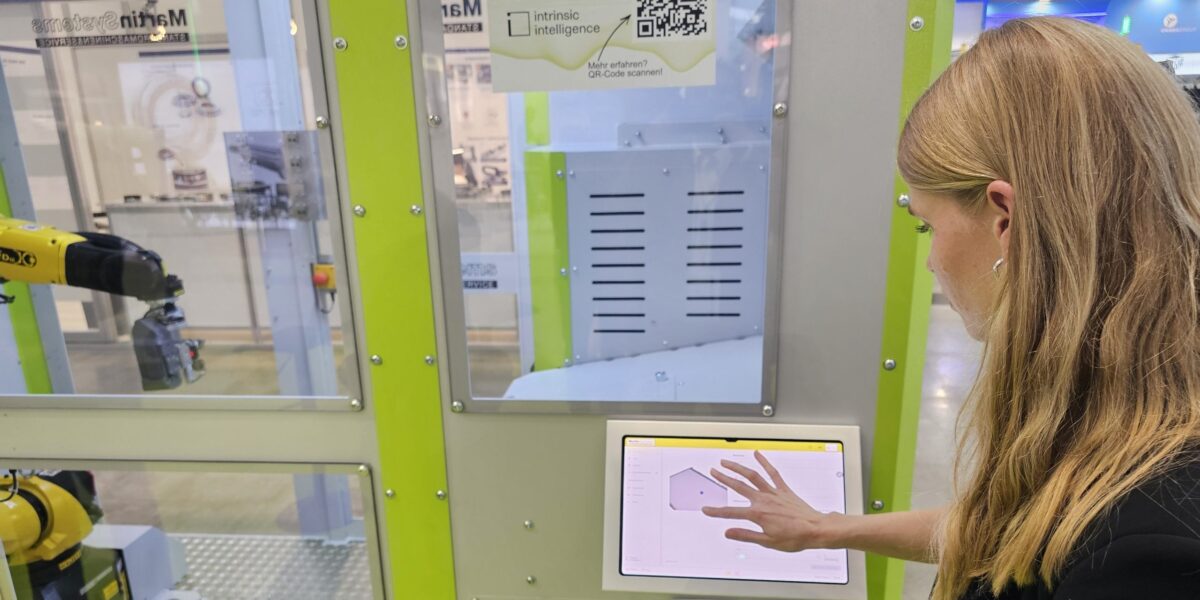
Digitale Zwillinge und Bilder aus einer Kamera nutzt die KI-basierte Softwarelösung von Intrinsic zur Bewegungssteuerung von Handhabungsrobotern. Nun hat das Unternehmen eine Open-Source-Lösung vorgestellt.
Foto: Martin Ciupek
Für die Entwicklung anspruchsvoller, KI-gestützter Robotikanwendungen gibt es jetzt eine Open-Source-Sammlung. Das Softwarepaket soll Entwicklern den Weg von ersten Prototypen bis zum industriellen Einsatz erleichtern. Es ist mit dem Robot Operating System (ROS) kompatibel und bündelt zentrale Funktionen, die die Google-Tochter Intrinsic nach eigenen Angaben bereits in realen Fertigungsanwendungen nutzt. Unter dem Namen Intrinsic Core hat das Unternehmen die Software im Rahmen der ROSCon 2026 in Toronto veröffentlicht.
Inhaltsverzeichnis
- Physische KI: So reagieren Roboter auf Veränderung ihrer Umgebung
- Reaktionen in Echtzeit
- KI automatisiert Bewegungs- und Greifplanung
- Kompatible Treiber und Open-Source-Simulation helfen beim Einrichten der Roboter
- Das Referenzdesign OMTS: Vorgefertigte Anwendung zur Bestückung von Maschinen
- Intrinsic sieht zunehmenden Bedarf an Entwicklungswerkzeugen für die industrielle Automatisierung
Physische KI: So reagieren Roboter auf Veränderung ihrer Umgebung
Der Anbieter versteht Core als Baustein für „Physical AI“. Robotersysteme sollen damit ihre Umgebung wahrnehmen, Veränderungen berücksichtigen und ihr Verhalten während der Ausführung anpassen können. Ziel ist es, die bislang aufwendige Integration von Hard- und Software zu vereinfachen und somit mehr Entwickler für die Robotik zu gewinnen.
Das Software-Paket richtet sich insbesondere an Anwender in der industriellen Handhabungstechnik, etwa für Montage, Maschinenbeschickung, Teileprüfung oder Blechbearbeitung. Intrinsic Core steht auf GitHub unter der freizügigen Apache-2.0-Lizenz bereit. Damit können Unternehmen, Forschungseinrichtungen und Systemintegratoren den Quellcode nutzen, anpassen und auch in kommerziellen Anwendungen einsetzen.
Reaktionen in Echtzeit
Kernbestandteil der Open-Source-Lösung ist ein hardwareunabhängiges Echtzeit-Steuerungsframework. Es soll Robotern ermöglichen, auf Sensordaten unmittelbar zu reagieren und Bewegungsabläufe noch während einer laufenden Bahn anzupassen. Die Echtzeitdaten liefert eine Kamera oder Kraft-Momenten-Sensoren im Roboter bzw. am Greifer.
Beispielsweise kann ein Roboterarm seine Bewegung verändern, wenn ein Werkstück verrutscht oder die Kamera ein Hindernis erkennt. Laut Intrinsic sollen sich dabei Roboterarme, Greifer und Sensoren austauschen lassen, ohne Treiber und Steuerungslogik jeweils grundlegend neu entwickeln zu müssen.
KI automatisiert Bewegungs- und Greifplanung
Zum Softwareumfang gehören außerdem laut dem jüngsten Blog-Beitrag von Intrinsic Verfahren zur Lageerkennung von Bauteilen, zur Bewegungs- und Greifplanung sowie zur Kamerakalibrierung. Letztere soll die Einrichtung der Kamera sowie die Konfiguration des Bildverarbeitungssystems optimieren.
Für die 3D-Pose-Schätzung integriert Intrinsic die Nvidia-Technologie FoundationPose. Diese bestimmt die Position und die Orientierung eines Objekts im Raum mit sechs Freiheitsgraden. Dazu zählen die drei Raumachsen sowie die Drehung um diese Achsen herum.
Solche Funktionen sind unter anderem wichtig, wenn Roboter ungeordnet bereitliegende Teile erkennen und aufnehmen sollen. Starre, speziell angefertigte Spann- oder Zuführvorrichtungen könnten dadurch in manchen Anwendungen entfallen.
Kompatible Treiber und Open-Source-Simulation helfen beim Einrichten der Roboter
Nach Unternehmensangaben erzeugt die Bewegungsplanung effiziente und kollisionsfreie Bahnen automatisch, statt Roboterachsen einzeln zu programmieren. Ergänzend plant die Greifsoftware die Auswahl und Ausrichtung eines Greifers anhand von aktuellen Sensordaten. Sie soll somit auch dann zuverlässig arbeiten, wenn die Lage eines Werkstücks variiert. Vorgefertigte ROS-kompatible Treiber für unterstützte Roboter, Greifer und 3D-Kameras sollen die Inbetriebnahme weiter beschleunigen.
Ebenfalls enthalten sind nach Angaben von Intrinsic Simulationsdienste auf Basis der Open-Source-Softwaresammlung Gazebo sowie ein integrierter digitaler Zwilling. Entwickler können Roboterzellen damit virtuell abbilden, Softwarelogik prüfen und Änderungen testen, bevor sie diese auf reale Anlagen übertragen.
Digitale Modelle von Hardware und Kinematik sollen Simulatoren und reale Steuerung dabei enger verbinden. Damit sinke das Risiko, Fehler erst bei der physischen Inbetriebnahme zu entdecken.
Das Referenzdesign OMTS: Vorgefertigte Anwendung zur Bestückung von Maschinen
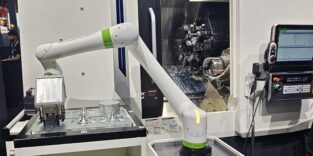
Als praktische Referenz veröffentlicht Intrinsic zusätzlich die Open Machine Tending Solution, kurz OMTS. Das Referenzdesign bildet eine Anwendung für die Maschinenbeschickung in Werkstätten ab: Ein Roboter soll Werkstücke handhaben und Werkzeugmaschinen be- oder entladen. Die Lösung läuft nach Unternehmensangaben sowohl mit Intrinsic Core als auch mit der Open Robotics Suite. Sie kann unter anderem für Hardware von Fanuc und Universal Robots angepasst werden. Auch die Pose-Erkennung von Nvidia lässt sich damit einbinden.
Gerade kleinere und mittlere metallverarbeitende Betriebe gelten als potenzielle Anwender. Viele Unternehmen benötigen Automatisierung für repetitive Tätigkeiten, verfügen jedoch nicht über die Ressourcen, komplette Robotiklösungen von Grund auf zu entwickeln oder hochspezialisierte Anlagen zu beschaffen. Intrinsic positioniert OMTS deshalb als Ausgangspunkt für individuell angepasste Anwendungen – nicht als universell einsetzbare Standardzelle.
Intrinsic sieht zunehmenden Bedarf an Entwicklungswerkzeugen für die industrielle Automatisierung
In seinem Blog-Beitrag verweist Intrinsic zugleich auf den zunehmenden Bedarf an offenen Entwicklungswerkzeugen für die industrielle Automatisierung. Bei der unternehmenseigenen „AI for Industry Challenge“ zur Elektronikmontage hätten sich nach Angaben des Unternehmens mehr als 5000 Entwickler und Robotiker aus 115 Ländern beteiligt. Das unterstreicht das Interesse an KI-basierten Robotiklösungen, sagt jedoch noch wenig über deren industrielle Reife oder Wirtschaftlichkeit aus.
Mit Intrinsic Core verbindet das Unternehmen eine offene Einstiegsebene mit kommerziellen Angeboten. Anwendungen, die auf Core basieren, sollen ohne grundlegende Code-Umbauten mit weiteren Intrinsic-Diensten kombiniert werden können, etwa mit erweiterten KI-Modellen, Flowstate und industriellen Cloud-Diensten. Für Anwender bleibt damit entscheidend, welche Funktionen tatsächlich vollständig quelloffen verfügbar sind und an welchen Stellen proprietäre Komponenten oder Cloud-Angebote erforderlich werden.
Die Veröffentlichung dürfte vor allem für Entwickler und Integratoren relevant sein, die ROS bereits nutzen und industrielle Anwendungen schneller aufsetzen wollen. Grundkenntnisse in Robotik, Steuerungstechnik und Softwareentwicklung bleiben jedoch notwendig. Open Source kann den Integrationsaufwand reduzieren, ersetzt aber weder die Sicherheitsbewertung einer Roboterzelle noch die anwendungsspezifische Auslegung von Greiftechnik, Sensorik und Prozessabläufen.
Ein Beitrag von: