50 % weniger Energie: Schwarmroboter überzeugen im Bergbau-Labortest
Schwarmrobotik für den Bergbau: Forscher zeigen im Labortest, wie autonome Roboter ohne zentrale Steuerung Energie sparen und effizienter arbeiten.
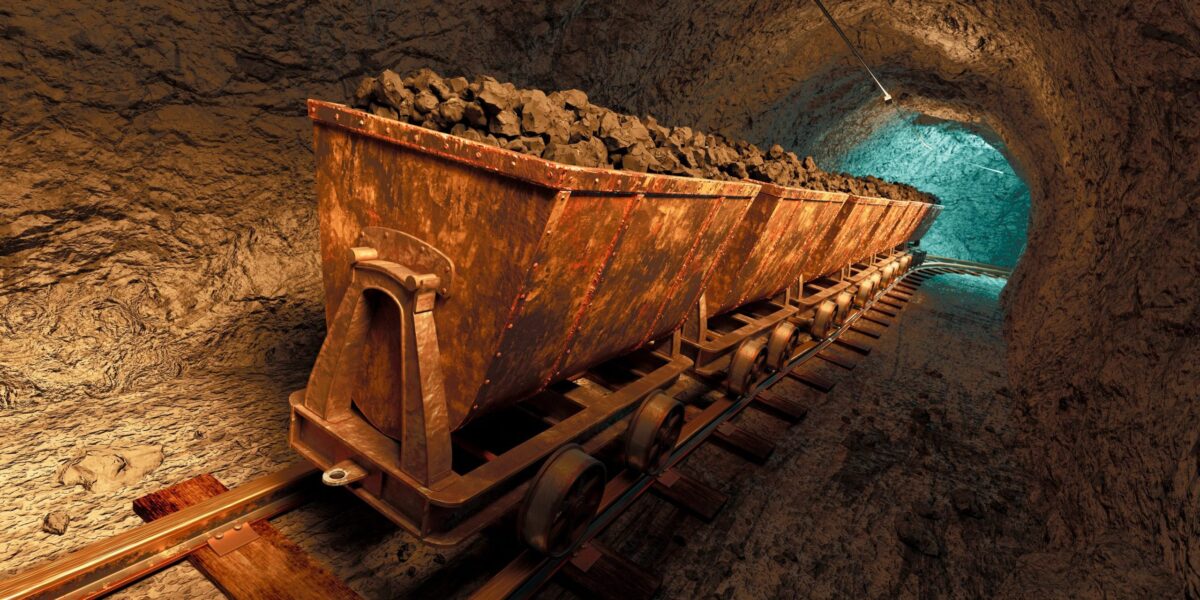
Kohleloren transportieren das abgebaute Material durch einen Stollen. Künftig könnten autonome Schwarmroboter solche Transportaufgaben in gefährlichen Bergwerksbereichen übernehmen.
Foto: Smarterpix / 3dmentat
Forschende der Universität Adelaide haben ein Robotersystem entwickelt, das sich an der Arbeitsweise von Honigbienen und Ameisen orientiert. In einem Labortest mit realen Robotern benötigte der Schwarm bis zu 50 % weniger Energie, legte deutlich kürzere Wege zurück und transportierte Testobjekte wesentlich schneller als ein herkömmlicher Ansatz. Die Ergebnisse zeigen, dass sich biologische Prinzipien erfolgreich auf autonome Robotersysteme übertragen lassen – auch wenn bis zum Einsatz in einem echten Bergwerk noch einige Hürden zu überwinden sind.
Inhaltsverzeichnis
Herausforderungen des Bergbaus
Der Bergbau steht vor großen Herausforderungen. Rohstoffvorkommen liegen zunehmend tiefer unter der Erde oder in schwer zugänglichen Regionen. Gleichzeitig sollen Arbeitsabläufe sicherer und effizienter werden. Autonome Fahrzeuge und Robotersysteme spielen dabei bereits heute eine wichtige Rolle. Viele dieser Systeme arbeiten jedoch mit einer zentralen Steuerung. Fällt diese aus oder kommt es zu Kommunikationsproblemen, kann der gesamte Ablauf beeinträchtigt werden.
Das Forschungsteam der Universität Adelaide verfolgt deshalb einen anderen Ansatz. Statt auf eine Leitstelle setzt es auf Schwarmintelligenz – ein Prinzip, das sich seit Millionen von Jahren in der Natur bewährt hat.
Bienen und Ameisen dienen als Vorbild
Die jetzt in der Fachzeitschrift Natural Sciences veröffentlichte Studie untersucht, wie sich das Verhalten sozialer Insekten auf Roboterschwärme übertragen lässt. Honigbienen und Ameisen koordinieren ihre Arbeit ohne zentrale Instanz. Jedes Tier reagiert auf seine unmittelbare Umgebung und auf Informationen aus dem Schwarm. Erst das Zusammenspiel vieler Individuen führt zu einer effizienten Aufgabenverteilung.
Diesen Ansatz übernahmen die Forschenden für ihre Robotik. Jeder Roboter trifft eigenständig Entscheidungen und arbeitet mit den übrigen Mitgliedern des Schwarms zusammen. Eine übergeordnete Leitstelle ist dafür nicht erforderlich.
Ein solches System besitzt einen entscheidenden Vorteil: Fällt ein einzelner Roboter aus, kann der restliche Schwarm seine Arbeit fortsetzen.
Erstmals mit realen Robotern getestet
Der eigentliche Fortschritt der Studie liegt darin, dass die Algorithmen nicht nur am Computer untersucht wurden. Frühere Arbeiten derselben Forschungsgruppe beschränkten sich überwiegend auf Simulationen. Nun testeten die Wissenschaftler ihre Konzepte erstmals mit realer Hardware.
Zum Einsatz kamen kleine Zumo-2040-Roboter. Sie verfügen über zwei Antriebsräder, Sensoren zur Orientierung und einen Mikrocontroller. Die Roboter dienen ausschließlich als Versuchsplattform für die Steuerungsalgorithmen. Sie stellen keine Prototypen künftiger Bergbauroboter dar.
Die Laboranlage bildete keine komplette Mine nach. Stattdessen simulierte sie typische Transport- und Suchaufgaben in einer vereinfachten Umgebung. Ziel war es, verschiedene Schwarmstrategien unter möglichst reproduzierbaren Bedingungen miteinander zu vergleichen.
Drei Strategien im Vergleich
Die Forschenden untersuchten drei unterschiedliche Ansätze. Beim Basismodell suchte jeder Roboter selbstständig nach Ressourcen, transportierte diese zum Ausgangspunkt und begann anschließend erneut mit der Suche.
Der zweite Ansatz orientierte sich am Verhalten von Ameisen. Die Roboter teilten die Arbeit untereinander auf. Während einige nach neuen Ressourcen suchten, übernahmen andere ausschließlich den Transport.
Das dritte Konzept orientierte sich an Honigbienen. Hier erkundete der Schwarm zunächst das gesamte Testfeld und speicherte die Position der Ressourcen. Erst anschließend begann der eigentliche Transport. Diese Trennung zwischen Erkundungs- und Transportphase erwies sich als besonders wirkungsvoll.
Bis zu 80 % kürzere Wege
Das von Honigbienen inspirierte Verfahren erzielte die besten Ergebnisse. Im Vergleich zum Basismodell reduzierte sich die zurückgelegte Strecke um bis zu 80 %. Gleichzeitig sank der berechnete Energiebedarf um rund 50 %. Außerdem erledigten die Roboter ihre Transportaufgaben bis zu 60 % schneller.
Der Grund liegt in der Vorgehensweise. Nachdem das Testfeld zunächst systematisch erkundet worden war, mussten die Roboter später kaum noch unnötige Suchfahrten durchführen. Sie konnten die bekannten Ressourcen gezielt anfahren.
Auch das Ameisenmodell arbeitete effizienter als der Basisansatz. Die Arbeitsteilung zwischen Such- und Transportrobotern verkürzte die Abläufe spürbar, erreichte jedoch nicht die Werte des Bienenmodells.
Dezentrale Systeme gelten als robuster
Neben der höheren Effizienz sehen die Forschenden einen weiteren Vorteil in der dezentralen Organisation. Viele heutige Robotersysteme koordinieren ihre Fahrzeuge über eine zentrale Steuerung. Schwarmrobotik verfolgt einen anderen Ansatz. Jeder Roboter verarbeitet die verfügbaren Informationen selbstständig und reagiert unmittelbar auf Veränderungen in seiner Umgebung.
Dadurch kann der Schwarm auch dann weiterarbeiten, wenn einzelne Roboter ausfallen oder Kommunikationsverbindungen zeitweise gestört sind. Gerade in schwer zugänglichen Bereichen eines Bergwerks könnte eine solche Robustheit künftig von Vorteil sein.
Bis zum Einsatz im Bergwerk bleibt noch Entwicklungsarbeit
Die Autoren weisen jedoch ausdrücklich darauf hin, dass zwischen dem erfolgreichen Labortest und einem praktischen Einsatz noch erhebliche Entwicklungsarbeit liegt.
Reale Bergwerke stellen deutlich höhere Anforderungen als die Versuchsanlage. Staub, Feuchtigkeit, unebenes Gelände und wechselnde Lichtverhältnisse erschweren die Navigation autonomer Systeme erheblich. Hinzu kommen begrenzte Batterielaufzeiten, die Zuverlässigkeit der Sensorik sowie mechanische Abweichungen einzelner Roboter.
Die jetzt vorgestellten Ergebnisse zeigen daher vor allem, dass sich die Schwarmalgorithmen auch außerhalb von Computersimulationen mit realen Robotern umsetzen lassen.
Potenzial auch für andere Einsatzgebiete
Langfristig sehen die Forschenden verschiedene Anwendungsmöglichkeiten. Autonome Roboterschwärme könnten gefährliche Bereiche erkunden oder Transportaufgaben übernehmen, ohne dass sich Menschen dort aufhalten müssen.
Auch der Weltraumbergbau wird als mögliches Einsatzgebiet genannt. Auf dem Mond oder Asteroiden wären autonome Systeme besonders wichtig, da eine permanente Steuerung von der Erde aufgrund der großen Entfernungen kaum möglich ist. Die Studie liefert dafür jedoch noch keinen technischen Nachweis, sondern beschreibt lediglich eine denkbare zukünftige Anwendung.
Ein Beitrag von: