Dieser Roboter hat keinen Motor, lebende Muskelzellen treiben ihn an
Eine einzige dünne Lage Muskelzellen treibt einen neuen Biohybrid-Roboter an. Licht steuert seine Flossen und damit die Schwimmrichtung.
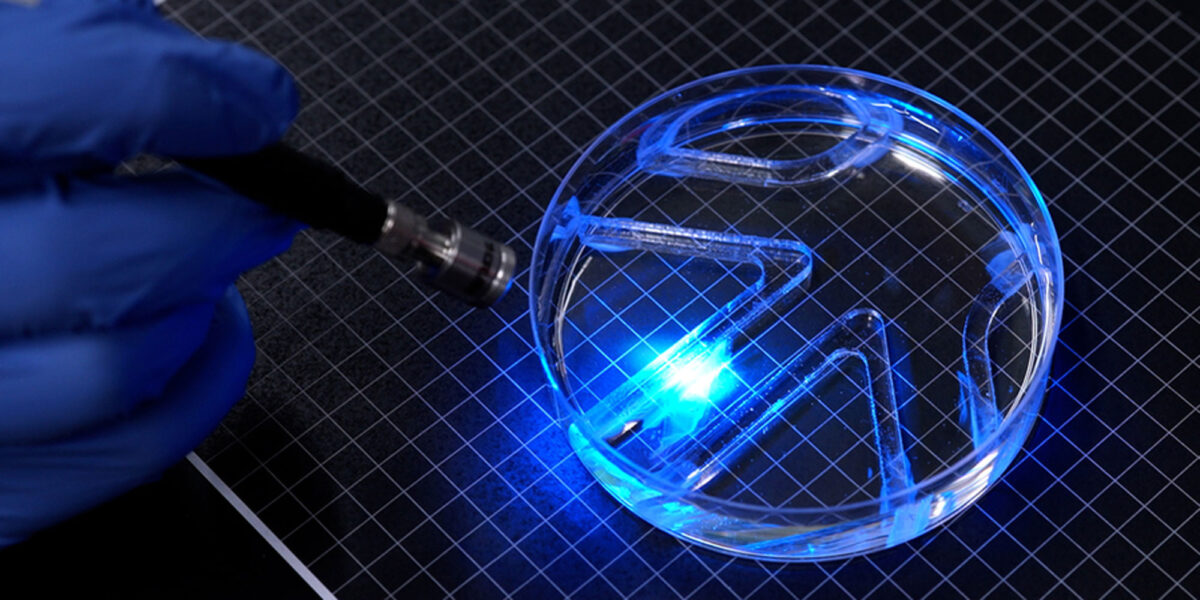
Mit blauem Licht steuern die Forschenden die Muskelzellen des Aquabots. Die lebenden Zellen ziehen sich zusammen und bewegen so die dünnen Flossen des Roboters durch das Wasser.
Keine Motoren, keine Propeller: Ein neuer Schwimmroboter des Massachusetts Institute of Technology (MIT) bewegt sich mit lebenden Muskelzellen durch Wasser. Lichtimpulse bringen die Zellen zum Zusammenziehen und lassen zwei dünne Flossen schlagen.
Der eigentliche technische Fortschritt steckt jedoch nicht in der Lichtsteuerung. Den Forschenden ist es gelungen, aus einer extrem dünnen Lage von Skelettmuskelzellen genügend Kraft herauszuholen, um einen ganzen Roboter anzutreiben. Dazu mussten sie vor allem das Material unter den Zellen optimieren.
Inhaltsverzeichnis
Licht bringt die Muskeln zum Arbeiten
Der sogenannte Aquabot besteht aus einem dünnen Hydrogelkörper mit zwei flächigen Flossen. Auf jeder Flosse wächst eine weniger als 15 µm dicke Schicht aus Skelettmuskelzellen. Die Zellen wurden so verändert, dass sie auf Licht reagieren. Trifft Licht auf eine Flosse, ziehen sich die Muskelfasern zusammen. Das Gel verbiegt sich und die Flosse schlägt durch das Wasser. Über die Lichtimpulse lassen sich beide Seiten getrennt ansteuern.
Wird nur eine Flosse aktiviert, dreht sich der Roboter. Arbeiten beide Seiten zusammen, schwimmt er vorwärts. Auch die Geschwindigkeit lässt sich über die Frequenz der Lichtsignale beeinflussen. Im Versuch bewegten die Forschenden eine Lichtquelle von Hand über einer Petrischale. Der Aquabot folgte dem Licht und manövrierte dabei durch einen einfachen Parcours. Schnell ist er noch nicht: Maximal erreichte er etwa vier Körperlängen pro Minute. Bei Drehbewegungen waren laut Studie bis zu 1200° pro Minute möglich.
Warum eine dünne Muskelschicht überhaupt reicht
Biohybride Roboter mit lebendem Muskelgewebe gibt es bereits. Viele bisherige Systeme setzen allerdings auf vergleichsweise dicke, dreidimensionale Muskelpakete. Dafür werden große Mengen an Zellen benötigt. Das MIT-Team wollte einen anderen Weg gehen: Für jede Flosse sollte eine einzige dünne Muskelzellschicht genügen.
Damit daraus trotzdem genügend Bewegung entsteht, muss möglichst viel Muskelkraft tatsächlich im Roboterkörper ankommen. Verformt sich die Unterlage selbst zu stark oder richten sich die Zellen ungünstig aus, geht ein Teil der Kraft verloren.
Genau an diesem Punkt setzte das Team um Maschinenbauingenieurin Ritu Raman an. Raman beschäftigt sich bereits seit Längerem mit der Frage, wie sich künstlich erzeugtes Muskelgewebe technisch nutzen lässt. ingenieur.de berichtete zuletzt über Arbeiten ihres Teams zum Bioprinting von Muskelgewebe.
Das Hydrogel ist Teil des Antriebs
Bei früheren Versuchen nutzte die Forschungsgruppe Fibrin als Unterlage für die Muskelzellen. Das Material ist allerdings sehr weich. Beim Zusammenziehen der Zellen verformte sich dadurch auch der Untergrund stark. Für den neuen Roboter wechselte das Team deshalb zu Gelatinemethacryloyl, kurz GelMA. Dieses Hydrogel wird häufig im Tissue Engineering eingesetzt und lässt sich gezielt in seiner Steifigkeit verändern.
Die Forschenden testeten verschiedene Materialrezepturen, Dicken und Oberflächenstrukturen. Besonders wichtig waren mikroskopisch kleine Rillen im Hydrogel. An ihnen richten sich die Muskelzellen aus und verbinden sich anschließend zu länglichen Muskelfasern. Je paralleler diese Fasern liegen, desto koordinierter können sie Kraft erzeugen. Kantigere Rillen funktionierten dabei besser als stärker gerundete Vertiefungen. Auch steifere GelMA-Mischungen erwiesen sich als günstig: Die Zellen richteten sich besser aus und konnten ihre Kraft effizienter übertragen.
0,5 mm Gel reichen als Skelett
Auch die Dicke des Trägermaterials spielt eine Rolle. Ist das Gel zu massiv, können die Muskeln es kaum verformen. Ist es zu dünn oder weich, fehlt den Zellen wiederum eine stabile Unterlage. Als geeignet erwies sich schließlich ein etwa 0,5 mm dicker GelMA-Film. Zusätzlich stimulierte das Team das Muskelgewebe wiederholt mit Lichtimpulsen. Dadurch ließ sich die Kontraktionsleistung weiter verbessern.
Im Vergleich zu früheren zweidimensionalen Skelettmuskel-Aktoren erzeugte der optimierte Aufbau laut Studie etwa die zehnfache Kraft. Bezogen auf das eingesetzte Muskelvolumen lag die Kraftausbeute rund 20-mal höher als bei den zum Vergleich herangezogenen dreidimensionalen Muskelstrukturen. Damit wird klar, warum der Roboter trotz seiner sehr dünnen Muskelschichten überhaupt schwimmen kann.
Dünnere Muskeln könnten Biohybrid-Roboter vereinfachen
Der Ansatz könnte Biohybrid-Roboter mit deutlich weniger Zellmaterial ermöglichen. Das wäre vor allem dort interessant, wo große dreidimensionale Muskelstrukturen bisher Herstellung und Konstruktion aufwendig machen. Nach Angaben der Forschenden blieben die optimierten dünnen Muskelaktoren in ihren Versuchen außerdem mehr als 30 Tage funktionsfähig. Die Studie vergleicht dies mit früheren dünnen Skelettmuskel-Aktoren, die ohne feste Anbindung nur für deutlich kürzere Zeiträume arbeiteten.
Trotzdem ist der Aquabot noch ein Laborprototyp. Autonom arbeitet er nicht. Das Licht wurde im Versuch von Hand geführt, und der Roboter bewegte sich in einer kontrollierten Umgebung. Für einen Einsatz außerhalb des Labors müsste unter anderem geklärt werden, wie die lebenden Zellen dauerhaft versorgt und funktionsfähig gehalten werden können. Als mögliches zukünftiges Einsatzfeld nennt Raman beispielsweise die Umweltüberwachung in Gewässern. Zunächst will das Team jedoch den Körper des Roboters optimieren und damit höhere Schwimmgeschwindigkeiten erreichen.
Auch die Lichtsteuerung selbst ist in der Mikrorobotik kein grundsätzlich neues Prinzip. Andere Forschungsgruppen nutzen Licht bereits zur Kommunikation und Steuerung kleiner Roboter im Wasser. Beim MIT-Aquabot liegt die Besonderheit darin, dass das Licht direkt lebendes Muskelgewebe aktiviert, das anschließend die mechanische Arbeit übernimmt.
Ein Beitrag von: