Roboter von Toyota spielt Basketball: Darum ist das nicht die besondere Meldung
Toyota zeigt mit Cue7 einen KI‑gesteuerten humanoiden Roboter, der dribbelt und trifft – entscheidend ist jedoch der Fortschritt bei Steuerung und Sim2Real.
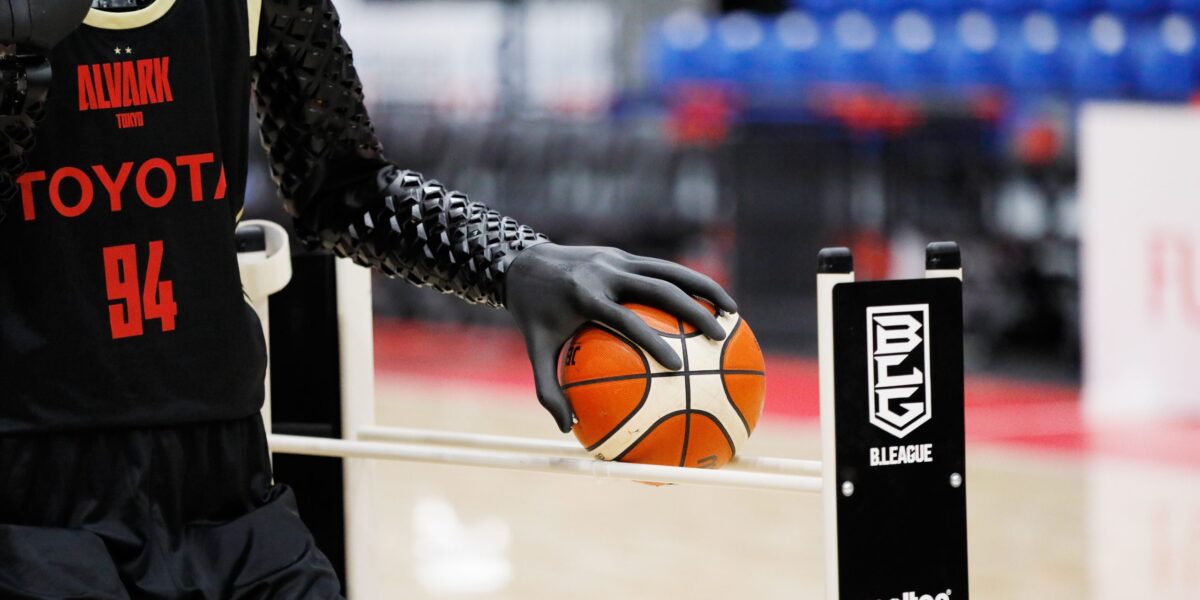
Glänzender Auftritt für CUE4, den basketballspielenden Roboter, beim All Star Game der japanischen B-League.
Foto: Toyota Motor Corporation
Erstmals präsentierte Toyota im April 2026 die neuste Version seines humanoiden Roboters Cue7 in der Halbzeitpause eines Basketballspieles. Im Gegensatz zu rennenden Robotern brauchen diese besonderes Geschick. Denn sie müssen das Verhalten des Balles richtig interpretieren und die Entfernung zum Korb korrekt einschätzen.
Neues Modell des Basketball-Roboters löst viele Aufgaben per KI
Das Modell ist der Nachfolger des Cue6, der bereits Ende 2024 einen Guinness-Rekord im Basketball aufgestellt hat. Damals schaffte er es, einen Basketballkorb aus rund 25 m Entfernung exakt zu treffen. In einer nüchternen weißen Halle verlies sich der Humanoide dabei ausschließlich auf seine internen Technik.
Das funktioniert dank verbesserter KI nun auch in einer Halle, die mit Menschen gefüllt ist. Ein Video vom Basketball-Event in Tokio zeigt den Roboter wie er sich in der Mitte des Spielfeldes aus einer liegenden Position aufrichtet, in Richtung Korb fährt, dribbelt und punktet. Dazu muss der Roboter die Entfernung zum Korb über seine Kameras genau erfassen. Die Kunst ist es, aus den Sensordaten automatisch Bewegungsabläufe für die Antriebsachsen der Maschine zu generieren.
Bei der Vorgängerversion, die 2022 vorgestellt wurde, beschränkte sich die KI-basierte Steuerung auf einzelne Funktionen. So passt der Cue 6 z.B. die Kraft beim Werfen an, während der Rest seiner Bewegungen vorab von Menschen festgelegten Programmen folgt.
Dribbling ließ den Roboter Anfangs oft scheitern − das ist der Grund
Zu den Herausforderungen beim Dribbling beschreibt Toyota im Forschungsbereich seiner Internetseite, die Herausforderungen beim Abgleich von Simulation und Realtät, kurz „Sim2Real“. Da sagt der Entwickler Mitsuki Morita: „Die größte Herausforderung war die Diskrepanz bei der Ballwahrnehmung. In der Simulation lassen sich Position und Geschwindigkeit des Balls direkt und mit absoluter Genauigkeit ermitteln, beim realen Roboter müssen sie jedoch mithilfe einer Kamera und Erkennungsalgorithmen geschätzt werden.“
Gerade beim Dribbeln muss die Berechnung und Bewegungssteuerung in hoher Geschwindigkeit erfolgen. Denn Erkennungsfehler und Schätzungsverzögerungen haben hier große Auswirkungen für die Ballführung. „Um dies zu beheben, haben wir Kameraerkennungsfehler und Latenz in einer realen Umgebung mithilfe von Motion-Capture ausgewertet. Diese Eigenschaften haben wir in den Simulator integriert, um realistischere Beobachtungen zu erzeugen. Dadurch gelang das Dribbeln auf dem realen Roboter“, berichtet er.

Wie das in der Praxis aussieht, das zeigt das Video des Basketball-Clubs Alvark Tokyo von der Halbzeit-Show. Per Videoleinwand werden darin zudem einige vorherige Entwicklungsstufen gezeigt.
In zwei Aspekten weicht der Roboter vom menschlichen Erscheinungsbild ab. Wie viele der im Sport eingesetzten Humanoiden, hat auch er keine Hände. Für seine Aufgaben reichen halbschalenförmige Strukturen aus. Damit kann er den Ball aufnehmen und führen.
Statt Füße besitzt er Rollen. Damit kann er sich auf dem Hallenboden fließend bewegen. Dennoch kann er mit seinen Beinen bei Bedarf Stufen überwinden. Ein ähnliches Konzept verfolgt beispielsweise der europäische Hersteller Hexagon, dessen Roboter z.B. bei BMW ein Leipzig erprobt werden.
Der humanoide Roboter „Cue“: Von der freiwilligen Initiative zum Zukunftsprojekt
Ein interessanter Hintergrund: Bei Toyota begann die Entwicklung der Cue-Roboter 2017 als freiwillige Initiative von Toyota-Mitarbeitern. Zur Zukunft sagte Morita: „Wir werden unsere Forschung auf ein universelles Steuerungssystem für humanoide Roboter konzentrieren, das ein breites Spektrum an Aufgaben bewältigen und sich flexibel an unterschiedliche Situationen anpassen kann.“ Dabei will das Entwicklungsteam nicht nur verstärktes Lernen (reinforcement learning), sondern auch verschiedene andere Technologien kombinieren. „Wir streben eine Zukunft an, in der humanoide Roboter, die den Menschen zur Seite stehen, so bald wie möglich alltäglich sind“, so der Antriebsspezialist.
Ein Beitrag von: