Driften statt Schleudern: Wie Physik ein Auto in der Kurve hält
20. November 2026

Das Heck bricht aus, der Fahrer lenkt gegen, das Auto schießt quer durch die Kurve. Bei einer Rallye gehört das zum Alltag. Auf einer normalen Straße wäre eine solche Situation gefährlich. Doch warum können Profis ein Fahrzeug kontrollieren, obwohl die Hinterreifen bereits rutschen? Die Antwort liefert die Physik. Und inzwischen beherrschen sogar Computer solche Fahrmanöver.
Warum ein Auto überhaupt um die Kurve fährt
Ein Auto will aufgrund seiner Trägheit zunächst geradeaus weiterfahren. Damit es einer Kurve folgt, muss eine Kraft seine Bewegungsrichtung verändern. Diese Kraft übertragen die Reifen auf die Straße.
Dafür brauchen sie Haftung. Wie viel Kraft ein Reifen übertragen kann, hängt unter anderem von der Fahrbahn, der Gummimischung, der Temperatur und der Belastung des Rads ab.
Eine vereinfachte Beschreibung liefert das Coulombsche Reibgesetz. Der französische Physiker Charles-Augustin de Coulomb untersuchte bereits im 18. Jahrhundert, wie Reibkräfte entstehen.
Die Grundgleichung lautet:
F = μ × N
Dabei steht F für die maximal übertragbare Reibkraft, μ für den Reibungskoeffizienten und N für die Normalkraft, mit der zwei Flächen aufeinandergepresst werden.
Bei einem Autoreifen entspricht die Normalkraft auf ebener Fahrbahn näherungsweise der Radlast. Je größer sie ist, desto mehr Kraft kann der Reifen nach diesem einfachen Modell übertragen.
Allerdings ist ein moderner Autoreifen kein starrer Körper. Sein Gummi verformt sich, die Aufstandsfläche arbeitet und die übertragbaren Kräfte verändern sich mit dem Schlupf. Das Coulombsche Gesetz erklärt deshalb nur das Grundprinzip.
Wie aufwendig die Entwicklung moderner Reifen geworden ist, zeigt auch unser Beitrag über die Technik und Eigenschaften heutiger Autoreifen.
Wie funktioniert Driften?
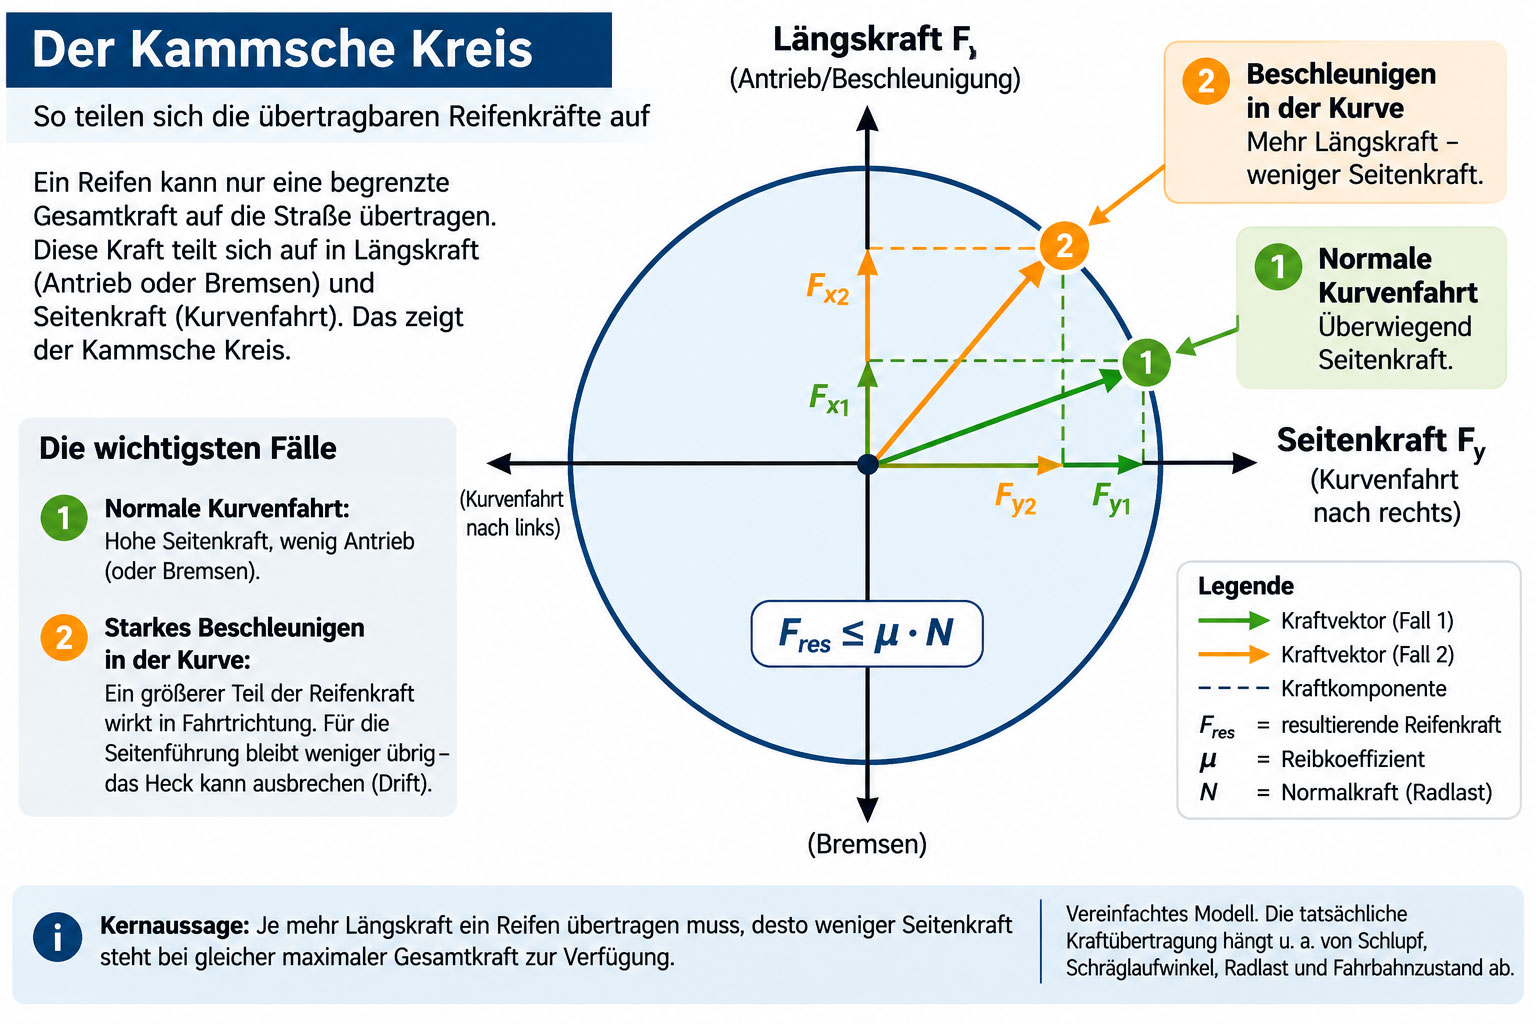
Ein Reifen muss beim Fahren mehrere Aufgaben gleichzeitig übernehmen: Er überträgt die Kraft zum Beschleunigen, zum Bremsen und zum Lenken. Dabei gibt es eine Grenze. Ein Reifen, der bereits sehr stark beschleunigt oder bremst, kann unter sonst gleichen Bedingungen nicht gleichzeitig seine maximale Seitenführungskraft aufbringen.
In der Fahrzeugtechnik wird dieser Zusammenhang häufig mit dem Kammschen Kreis erklärt. Das Modell zeigt, wie sich die verfügbare Reifenkraft auf Längs- und Querrichtung verteilt. Vereinfacht gilt:
- Beim Beschleunigen benötigt der Reifen Kraft in Fahrtrichtung.
- Beim Bremsen überträgt er Kraft entgegen der Fahrtrichtung.
- In einer Kurve muss er zusätzlich Seitenführungskraft aufbauen, damit das Fahrzeug der gewünschten Linie folgt.
- Werden mehrere dieser Kräfte gleichzeitig benötigt, begrenzt die gesamte übertragbare Reifenkraft ihre möglichen Kombinationen.
Der Kammsche Kreis ist allerdings nur eine Näherung. Reale Reifen verhalten sich nicht in allen Richtungen gleich. Ihre Kräfte hängen zudem vom Schlupf und von der Verformung des Gummis ab. Für genauere Berechnungen verwenden Ingenieurinnen und Ingenieure deshalb aufwendigere Reifenmodelle.
Beim Driften wird die begrenzte Seitenführung der Hinterräder gezielt genutzt. Gibt ein Fahrer bei einem heckgetriebenen Fahrzeug stark Gas, kann der Schlupf an den Hinterrädern so weit steigen, dass ihre Seitenführung abnimmt. Das Heck schwenkt nach außen. Das Fahrzeug übersteuert. Ein Drift lässt sich allerdings auch durch andere Fahrmanöver einleiten, etwa durch gezielte Lastverlagerungen beim Anbremsen oder Einlenken.
Warum das Auto nicht einfach ins Schleudern gerät
Entscheidend ist, wie sich das Fahrzeug um seine Hochachse dreht. Diese gedachte Achse verläuft senkrecht durch das Auto. Die Drehbewegung um sie nennen Fachleute Gierbewegung. Bei einem unkontrollierten Schleudern entwickelt sich diese Drehbewegung so, dass der Fahrer die gewünschte Fahrtrichtung nicht mehr halten kann.
Beim kontrollierten Drift sieht das anders aus. Der Fahrer beeinflusst mit Lenkung und Antrieb die Kräfte an Vorder- und Hinterachse. So kann er verhindern, dass sich das Auto immer weiter dreht. Dabei spielen zwei Winkel eine wichtige Rolle.
Der Schräglaufwinkel beschreibt den Unterschied zwischen der Ausrichtung eines einzelnen Reifens und seiner tatsächlichen Bewegungsrichtung. Schon bei normaler Kurvenfahrt entstehen solche Winkel, weil sich der Reifen in seiner Aufstandsfläche elastisch verformt.
Der Schwimmwinkel beschreibt dagegen den Winkel zwischen der Längsachse des gesamten Fahrzeugs und seiner tatsächlichen Bewegungsrichtung.
Bei einem Drift kann dieser Schwimmwinkel sehr groß werden. Das Auto zeigt dann deutlich in eine andere Richtung, als es sich tatsächlich bewegt.
Damit der Fahrer diesen Zustand kontrollieren kann, muss er mehrere Dinge aufeinander abstimmen:
- Gegenlenken: Die Vorderräder werden häufig entgegen der Kurvenrichtung eingeschlagen, um die Drehbewegung zu beeinflussen.
- Gas dosieren: Das Antriebsmoment verändert den Schlupf und damit auch die Seitenführung der angetriebenen Räder.
- Lastverlagerung berücksichtigen: Beim Bremsen, Beschleunigen und Lenken ändern sich die Radlasten und damit die übertragbaren Reifenkräfte.
Bei einem gleichmäßigen Drift können sich die Drehmomente um die Hochachse so ausgleichen, dass das Fahrzeug mit annähernd konstanter Gierrate und großem Schwimmwinkel durch die Kurve fährt. Der Fahrer hält damit einen Fahrzustand aufrecht, der ohne passende Eingriffe instabil wäre.
Warum blockierende Räder kaum noch lenkbar sind
Was beim Driften gezielt eingesetzt wird, kann beim Bremsen zum Problem werden. Tritt ein Fahrer so stark auf die Bremse, dass die Räder blockieren, gleiten die Reifen über die Straße. Bewegt sich das Auto dabei nahezu geradeaus, wirkt die Reibkraft überwiegend entgegen der Fahrtrichtung.
Die Vorderräder können dann kaum noch gezielt Seitenführung aufbauen. Der Fahrer dreht zwar am Lenkrad, aber das Fahrzeug folgt dem Lenkeinschlag nur noch schlecht. Genau das soll das Antiblockiersystem (ABS) verhindern.
Raddrehzahlsensoren überwachen, wie schnell sich die einzelnen Räder drehen. Droht ein Rad zu blockieren, reduziert das System den Bremsdruck und baut ihn anschließend wieder auf. Dieser Vorgang wiederholt sich während einer starken Bremsung mehrfach.
Dabei geht es nicht darum, jeden Schlupf zu vermeiden. Ein gewisser Bremsschlupf ist notwendig, um Bremskräfte zu übertragen. ABS verhindert, dass die Räder dauerhaft in den blockierten Zustand geraten. So bleibt das Fahrzeug beim Bremsen besser lenkbar.
Das bedeutet allerdings nicht, dass ABS auf jedem Untergrund den kürzesten Bremsweg ermöglicht. Auf losem Schnee kann ein blockiertes Rad beispielsweise Material vor sich aufschieben und dadurch stärker verzögern. ABS legt dagegen großen Wert darauf, die Lenkbarkeit zu erhalten.
Warum ESP einen Drift verhindern will
Während Rallyefahrer das Übersteuern bewusst nutzen, versucht das elektronische Stabilitätsprogramm ESP, gefährliche Schleuderbewegungen zu verhindern. Dafür erfasst das System unter anderem den Lenkwinkel, die Raddrehzahlen, die Querbeschleunigung und die Drehgeschwindigkeit um die Hochachse.
Aus diesen Daten erkennt das Steuergerät, ob sich das Auto so bewegt, wie es der Fahrer mit dem Lenkrad vorgibt. Droht das Fahrzeug auszubrechen, kann ESP die Antriebsleistung reduzieren und einzelne Räder gezielt abbremsen. Dadurch entstehen zusätzliche Drehmomente, die einer unerwünschten Schleuderbewegung entgegenwirken.
Das System kann allerdings nur die Kräfte nutzen, die zwischen Reifen und Fahrbahn noch übertragbar sind. Auf Glatteis oder bei zu hoher Geschwindigkeit sind auch der Elektronik Grenzen gesetzt.
Wie aufwendig die Abstimmung solcher Systeme ist, zeigt ein neuer Fahrsimulator der TU Graz und Magna. Dort lassen sich Fahrwerk, Reifen und Assistenzsysteme untersuchen, bevor entsprechende Fahrzeugprototypen existieren.
Wenn Computer selbst driften
Was erfahrene Rallyefahrer mit Lenkrad und Gaspedal beherrschen, beschäftigt seit Jahren auch die Forschung. 2013 untersuchte Rami Hindiyeh an der Stanford University, wie sich kontrollierte Drifts mathematisch beschreiben und automatisch regeln lassen. Er entwickelte einen Regler, der die Lenkung und das Antriebsmoment aufeinander abstimmt. Ein entsprechend ausgerüstetes Versuchsfahrzeug konnte damit selbst bei wechselnden Reibbedingungen kontrolliert driften.
2024 gingen Forschende der Stanford University und des Toyota Research Institute noch einen Schritt weiter. Sie ließen zwei Fahrzeuge autonom im Tandem driften. Bei dieser Disziplin fährt ein Auto voraus, während ein zweites dessen Bewegungen möglichst genau nachbildet. Beide Fahrzeuge befinden sich dabei in einem kontrollierten Drift.
Bei dem Versuch übernahmen Computer die Fahrzeugführung. Die Autos erreichten Geschwindigkeiten von bis zu rund 56 km/h. Zeitweise betrug ihr Abstand weniger als 25,4 cm. Christopher Gerdes, emeritierter Professor für Maschinenbau an der Stanford University, erklärte in einer Mitteilung der Universität vom Juli 2024 über professionelle Drifter: „Sie bewegen sich an der absoluten Grenze dessen, was der Kontakt zwischen Reifen und Straße zulässt.“
Die Forschenden wollten herausfinden, ob automatische Systeme diese Fahrkunst nachbilden können. Dazu mussten die Computer Lenkung, Gas und Bremsen so aufeinander abstimmen, dass beide Fahrzeuge trotz großer Schwimmwinkel auf ihrer vorgesehenen Bahn blieben.
Die Arbeit ist auch für die Fahrzeugsicherheit interessant. Denn ein automatisiertes Auto könnte in einer kritischen Situation von einer Regelung profitieren, die auch jenseits des normalen Fahrbereichs noch gezielte Fahrzeugbewegungen ermöglicht.
Im Mai 2026 veröffentlichte das Toyota Research Institute weitere Forschung zu winterlichen Verkehrssituationen. Dabei untersuchten die Forschenden, in welchen Szenarien eine Regelung, die kontrollierte Drifts beherrscht, zur Kollisionsvermeidung beitragen könnte.
Eine im Oktober 2026 erschienene wissenschaftliche Übersichtsarbeit fasst den Stand der autonomen Driftregelung zusammen. Sie behandelt unter anderem klassische Regelverfahren, lernbasierte Methoden und die Schwierigkeiten, solche Systeme unter wechselnden Bedingungen zuverlässig einzusetzen.
Die Versuche zeigen bereits, dass Computer kontrollierte Drifts beherrschen können. Ob entsprechende Verfahren auch außerhalb abgesperrter Teststrecken einen Sicherheitsvorteil bieten, muss für die jeweiligen Fahrsituationen nachgewiesen werden.
Was Driften und Schleudern unterscheidet
Ein Rallyefahrer hebt die physikalischen Grenzen seines Autos nicht auf. Er nutzt sie gezielt. Die Hinterreifen können beim Driften nur begrenzte Seitenkräfte übertragen. Mit dem Gaspedal beeinflusst der Fahrer, wie viel Kraft sie für den Vortrieb und für die Seitenführung aufbringen. Gleichzeitig steuert er über die Vorderräder die Drehbewegung des Fahrzeugs. Beim unkontrollierten Schleudern gelingt diese Abstimmung nicht mehr.
Dass sich ein Drift auch automatisch regeln lässt, macht die Forschung der vergangenen Jahre deutlich. Die Erkenntnisse könnten helfen, Fahrzeuge in Situationen besser zu beherrschen, in denen gewöhnliche Stabilitätsregelungen an ihre Grenzen kommen.
Die wichtigste Voraussetzung bleibt jedoch dieselbe: Ohne ausreichend Kraft zwischen Reifen und Straße kann weder ein Rallyeprofi noch ein Computer ein Auto auf der gewünschten Bahn halten.
Quellen
- Stanford University: Dynamics and Control of Drifting in Automobiles (2013) – Dissertation von Rami Hindiyeh zur kontrollierten Driftregelung.
- SAE International: The Tire-Force Ellipse and Tire Characteristics (2011) – wissenschaftliche Untersuchung zum Zusammenwirken von Längs- und Querkräften.
- Bosch: Antilock Braking System – Funktionsweise des ABS.
- Bosch: Elektronisches Stabilitätsprogramm – Sensorik und Regelung von Schleuderbewegungen.
- Stanford University: Tandem Drift Team Achieves Autonomous Milestone (2024) – Originalmeldung zum autonomen Tandemdrift und Quelle des Gerdes-Zitats.
- Toyota Research Institute: Identifying Real-World Winter Scenarios Where Drift-Capable Control Could Improve Road Safety (2026) – Forschung zur möglichen Anwendung in winterlichen Verkehrssituationen.
- Engineering Applications of Artificial Intelligence: Vehicle Drift Motion Control (2026) – aktuelle wissenschaftliche Übersicht zur autonomen Driftregelung.
Ein Beitrag von:


