Erst im Januar 2026 hat Automatisierungsspezialist Schunk aus Lauffen am Neckar die Entwicklung von humanoiden Roboterhänden ausgegründet. Ab sofort firmiert der Unternehmensteil als Tactilia Robotics GmbH und zieht nach München.
Nach Unternehmensangaben soll Tactilia als eigenständiges Unternehmen agieren und vom Netzwerk der Muttergesellschaft profitieren. Dazu gehören die weltweit 15 CoLabs. Schunk, dessen Firmensitz etwa 50 km vom Robotik-Cluster um Stuttgart entfernt liegt, geht dabei bewusst in die bayrische Landeshauptstadt. „Die Entscheidung für München fiel bewusst: Die Stadt bietet ein starkes Umfeld aus Hochschulen, Forschungseinrichtungen und Robotikunternehmen sowie Zugang zu exzellenten Talenten“, heißt es von Tactilia.
CEO kommt von Rolls-Royce Solutions
Geleitet wird Tactilia jetzt von CEO Markus Netzer. Der promovierte Produktionsingenieur war zuvor bei Rolls-Royce Solutions tätig. Auf Nachfrage unserer Redaktion sagt er: „Es ist wichtig zu verstehen, welche Aufgaben ein Roboter in der Produktion wirklich lösen muss. Ich habe viele Automatisierungslösungen gesehen, die technologisch fortschrittlich waren, der Produktion und damit dem Kunden aber keinen Mehrwert gebracht haben. Meine Erfahrung aus der Produktion lasse ich deshalb unmittelbar in die Entwicklung und Skalierung unserer Hände einfließen. Denn ein Roboter ohne eine Hand, die sicher greift, bringt in der Produktion nichts.“
Gemeinsam mit Kristina I. Schunk, CEO von Schunk, gab Netzer jetzt am Hauptsitz in Lauffen den Startschuss für den Auftritt unter dem neuen Namen. Der leitet sich vom Lateinischen „tactilis“ = „taktil“ ab und verweist auf den Tastsinn und Berührung. Bereits seit der Gründung Anfang des Jahres hat das Tech-Spin-off die Entwicklung unter der Leitung des Schunk-CTO Timo Gessmann vorangetrieben und am neuen Standort in München die dafür notwendigen Strukturen aufgebaut.
Als Treiber nennt Gessmann im Interview mit VDI nachrichten (öffnet in neuem Fenster) den Fachkräftemangel und den Druck, die Produktivität zu steigern – in Europa ebenso wie in Asien und Amerika. „Unser Fokus ist dabei die industrietaugliche Greiftechnik.“ Dabei muss aus seiner Sicht nicht zwangsläufig ein menschenähnlicher Roboter zum Einsatz kommen. Entscheidend seien die Geschicklicheit der Hand und die Fähigkeit des Systems, flexibel auf unterschiedliche Situationen zu reagieren. Schunk entwickelt verschiedene Arten von Greifern und Spanntechnik.
KI eröffnet Roboterhänden neue Möglichkeiten
An Roboterhänden arbeitet Schunk bereits seit mehr als 20 Jahren. Dass diese ihr Potenzial lange nicht ausschöpfen konnten, lag Gessmann zufolge weniger an der Mechanik als an der anspruchsvollen Steuerung und Regelung. „Die Hand war schon da, aber es fehlten die Erfahrungen zum Einsatz. Uns fehlten damals quasi die Daten und das Gehirn.“ Schnellere Grafikprozessoren, Künstliche Intelligenz und die verfügbaren Daten verändern nun die Voraussetzungen, komplexe Handhabungsprozesse zu beherrschen.
Gessmann spricht von einem „echten Gamechanger“. Während das Unternehmen anfangs viel mit Forschungseinrichtungen zusammengearbeitet habe, gebe es inzwischen konkrete industrielle Anwendungen. Als wichtige Anwenderbranchen nennt er Automotive, Elektronik und Medizintechnik sowie die Servicerobotik.
Wann zwei Finger nicht mehr reichen
Der Bedarf an komplexeren Händen hängt eng mit den Aufgaben zusammen. Für starre Prozesse in der Großserienfertigung, bei denen ein Roboter täglich dieselben Bewegungen ausführt, reichen laut Gessmann weiterhin einfache Zwei-Finger-Greifer. Anders sieht es aus, wenn wechselnde Aufgaben automatisiert werden sollen.
Als Beispiel nennt er die Fertigung unterschiedlicher Kunststoffprodukte im Automobilbereich nach dem High-Mix-Low-Volume-Prinzip, also mit großer Variantenvielfalt bei kleinen Stückzahlen. „Bei solch komplexen Handhabungsaufgaben ist eine flexible Hand mit mehreren Fingern am besten.“ Ein konkreter Anlass für Automatisierungsprojekte sei zudem, dass Kunden für Nachtschichten keine Fachkräfte mehr finden. Roboter könnten dort Aufgaben ohne große Umbauten übernehmen.
Mit der Fingerfertigkeit steigt allerdings die Komplexität. Die von Gessmann beschriebene Hand besitzt mehr als 20 Freiheitsgrade. Schunk arbeitet daran, die KI für ihren Einsatz industrietauglich zu trainieren, etwa für Montageaufgaben. Der Energiebedarf sei gerade bei mobilen Robotern ein Thema. Fortschritte bei Prozessoren senkten jedoch den Energiebedarf für eine bestimmte Rechenleistung. Außerdem unterscheidet Gessmann zwischen dem zunächst aufwendigen Anlernen und der späteren Anwendung des Gelernten. Für schnelle Reaktionen brauche es neben robuster Mechanik eine schnelle Aktorik und Sensorik: „Da reichen dann kleinste Mikrocontroller aus, um diese Reflexe zu steuern.“
Warum Kameras allein nicht genügen
Zur Geschicklichkeit gehört auch die Wahrnehmung. Kameras liefern Informationen darüber, wo sich ein Objekt befindet. Zusätzliche Sensoren in der Hand sollen das visuelle Feedback durch taktile Rückmeldungen ergänzen.
Welche Sensorik eingebaut wird, richtet sich nach der Aufgabe. Einen Universalsensor, der sämtliche sensorischen Fähigkeiten des Menschen abdeckt, gibt es laut Gessmann jedoch nicht. Um etwa Temperaturen oder die Rauigkeit einer Oberfläche zu erfassen, seien unterschiedliche Sensoren erforderlich. Schunk greift dabei auf eigene Forschung sowie die Zusammenarbeit mit Universitäten und Start-ups zurück.
Fünf Ebenen von der Mechanik bis zur Anwendung
Technische Grundlage des Angebots ist ein Baukastensystem mit fünf Ebenen. Die erste umfasst laut Gessmann die Mechanik einschließlich der Materialauswahl – beispielsweise Aluminium oder ein für Medizin- und Pharmaanwendungen zugelassenes Material. Auf der zweiten Ebene werden Sensorik und Aktorik festgelegt. In der aktuellen Fünf-Finger-Greifhand verwendet Schunk neun Aktoren.
Die dritte Ebene betrifft die Kommunikation, etwa über CAN-Bus, Ethernet oder WLAN. Die vierte enthält die KI-Algorithmen für die Hand und die Kommunikation mit der übergeordneten Steuerung. Auf der fünften, der Serviceebene, liegen die anwendungsspezifischen Fähigkeiten: Gessmann nennt Schrauben, Türenöffnen oder Lötvorgänge in der Elektronikbranche. „Am Ende brauche ich bei einer Roboterhand alle fünf Ebenen.“
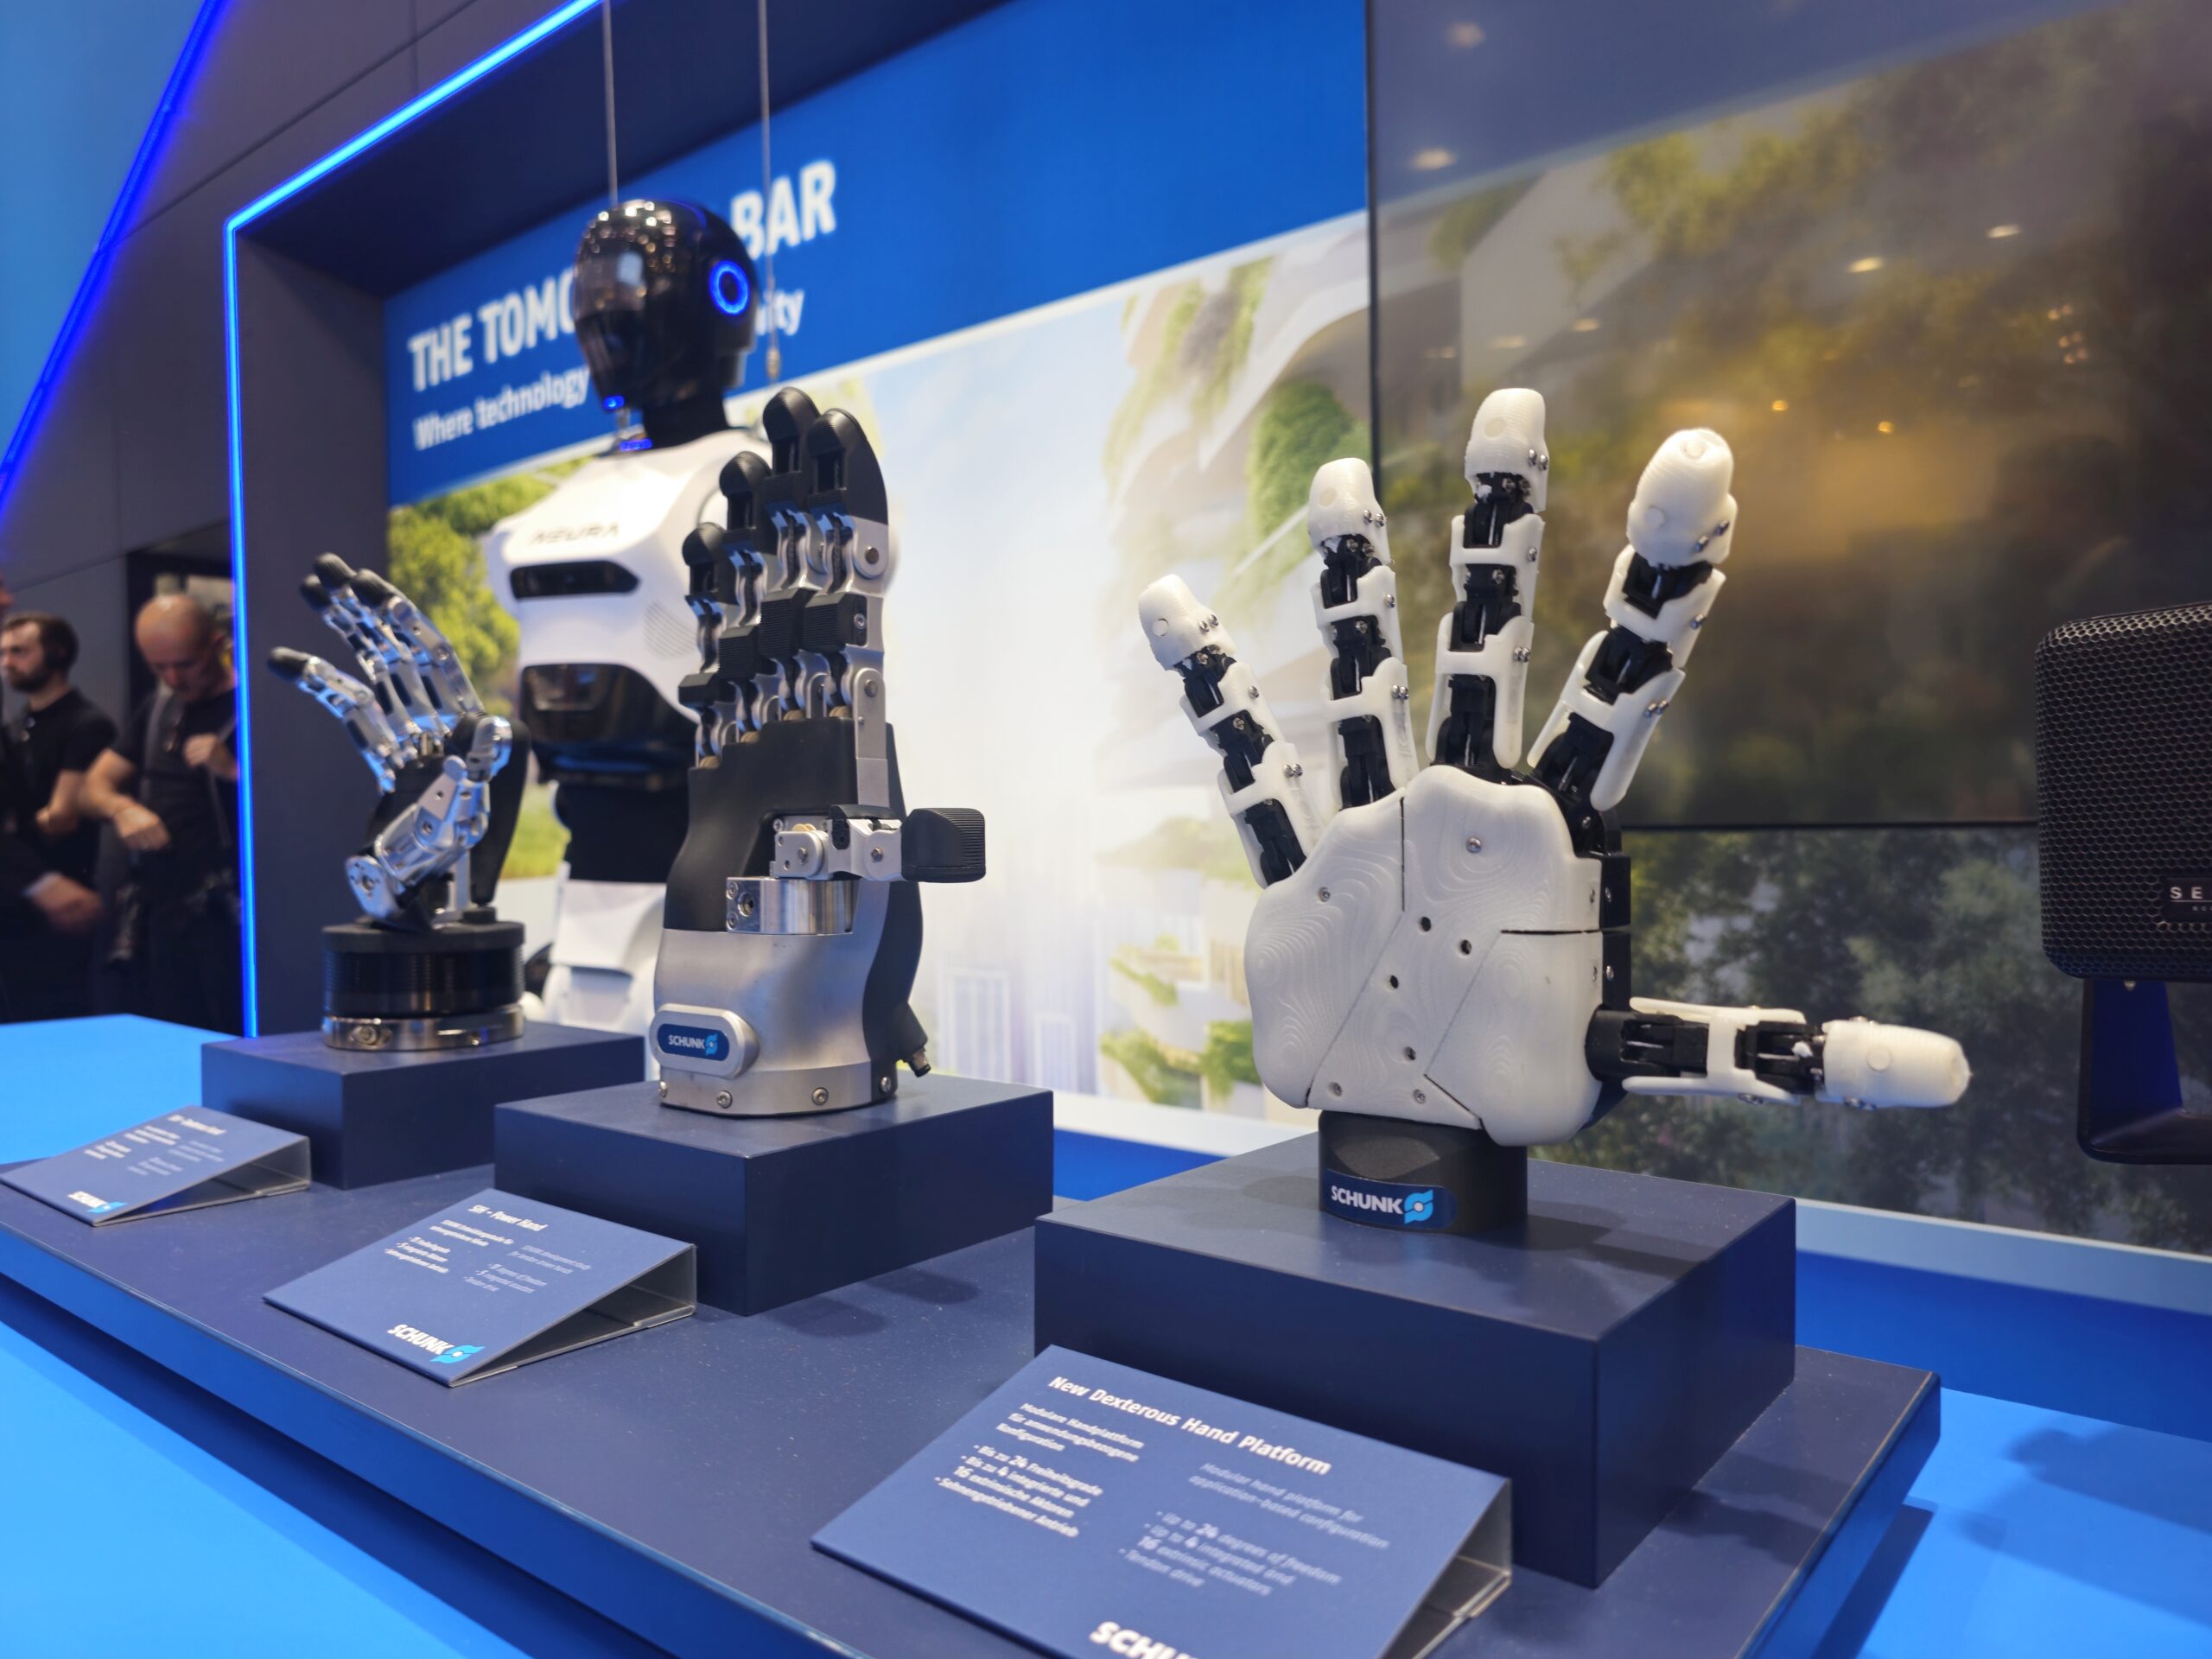
Mit diesem Ansatz von der Mechanik bis zu Software und KI will sich Schunk im Wettbewerb differenzieren. Die Plattform erlaubt es, Hände je nach Bedarf mit zwei, drei oder fünf Fingern zusammenzustellen und mit passender Sensorik auszustatten. Entsprechend unterschiedlich fallen die Kosten aus. Eine konkrete Preisspanne nennt Gessmann auch auf Nachfrage nicht. Stückzahlen und Komplexität seien dafür zu unterschiedlich. „Deshalb wäre eine pauschale Preisangabe nicht seriös.“ Maßstab für die Investition sei, ob sich damit die Produktivität steigern und die Produktion trotz fehlender Fachkräfte aufrechterhalten lasse.
Die Hand braucht nicht immer einen ganzen Körper
Auch die Roboterbauform bleibt eine Anwendungsentscheidung. „Brauche ich einen kompletten Körper?“, fragt Gessmann. Ein Leichtbauroboter mit flexibler Greifhand könne ebenfalls eine Option sein. Schunk verfolgt einen offenen Ansatz für Industrie- und humanoide Roboter verschiedener Hersteller. Öffentlich nannte Gessmann Anfang 2026 die Partnerschaft mit Neura Robotics sowie einen in Taiwan vorgestellten Roboter von Techman Robot mit Schunk-Hand.
Gemeinsam mit Anbietern arbeite Schunk zudem an der Standardisierung der Handgelenke. Kooperationen sollen auch künftig Entwicklungen beschleunigen. Im Heilbronner Innovation Park Artificial Intelligence bringt Schunk dafür Mechanik-, Software-, KI- und Prozesswissen ein – mit dem Ziel, Produktivität und Wettbewerbsfähigkeit mithilfe von KI und Robotik zu stärken.
Zu den Netzwerken in Baden-Württemberg kommt mit dem Sitz von Tactilia im Münchner Arabellapark nun also ein weiterer Netzwerkknoten hinzu. „Mit Tactilia geben wir einem hoch spezialisierten Team den unternehmerischen Freiraum, leistungsfähige Roboterhände schnell in die industrielle Anwendung zu bringen“, sagt Kristina I. Schunk, CEO von Schunk.
Ein Beitrag von: