Krabbelnde Roboter – Raupe als Vorbild
Forschende der Chung-Ang-Universität haben eine Methode entwickelt, um Softroboter mit der Fähigkeit zum Kriechen auszustatten. Durch die Verwendung von Papierelektroden und einer speziellen Doppelschichtarchitektur gelang es ihnen, eine asymmetrische Biegung zu erzielen, die der natürlichen Bewegung von Raupen nachempfunden ist.
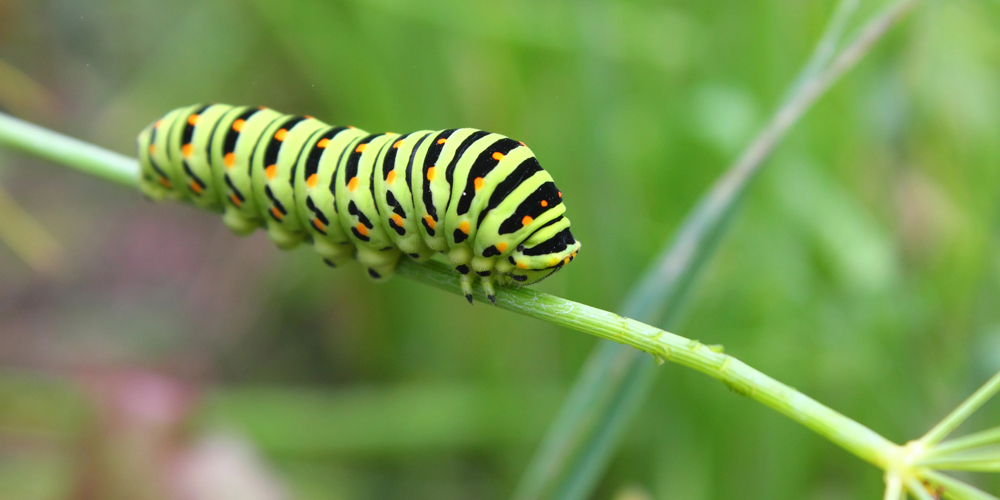
Roboter, die ähnlich wie Raupen krabbeln können - diese Technik haben Forschende nun entwickelt.
Foto: SmarterPix/pali137
In der Welt der Robotik haben biologische Systeme schon immer als Inspiration für die Entwicklung neuartiger Soft-Robotersysteme gedient. Besonders die Vielseitigkeit in Bezug auf Bewegung und Funktion steht dabei im Fokus der Forschung. Ein Schlüsselelement für schnelles und effizientes Kriechen bei Softrobotern ist die Fähigkeit zur asymmetrischen Biegung.
Diese kann durch den Einsatz zweischichtiger Aktuatoren erreicht werden, die reaktionsfähige Flüssigkristall-Elastomere (LCEs) mit flexiblen Substraten kombinieren. Die Herausforderung besteht jedoch darin, präzise Temperaturregelungen über ausgeklügelte Joule-Heizkonfigurationen zu realisieren, um die gewünschten Bewegungsmuster zu erzeugen.
Asymmetrischer Bewegungen mit isotropen Wärmeverteilungen zu erzeugen, stellt eine komplexe Aufgabe dar. Um diese Herausforderung zu meistern, sind einfache Technologien notwendig, die Temperaturgradientenmuster generieren und Doppelschichten herstellen. Genau an diesem Punkt setzt die Forschung eines Teams der Fakultät für Chemieingenieurwesen der Chung-Ang-Universität an.
Unter der Leitung von Professor Suk Tai Chang und Assistenzprofessor Changyeon Lee haben die Wissenschaftler und Wissenschaftlerinnen ein unkompliziertes Verfahren zur stromlosen Beschichtung entwickelt. Dadurch wird es möglich, asymmetrische Temperaturgradienten auf Papiersubstraten zu strukturieren. Auf diese Art und Weise ebnen die Forschenden den Weg für die Entwicklung von Softrobotern, die sich an der Bewegung von Raupen orientieren.
Raupenbewegung als Inspiration für neue Roboter
„Die faszinierende Welt der Natur, insbesondere die Kriechbewegung von Raupen, diente uns als Inspiration. Es ist beeindruckend, wie ein so einfacher Organismus durch sequentielles Biegen und Strecken eine hocheffiziente Fortbewegung erreichen kann“, erläutert Chang die Motivation hinter der Forschungsarbeit. Ziel war es, diesen eleganten Mechanismus in einem weichen Robotersystem nachzubilden, ohne dabei auf die Komplexität herkömmlicher Methoden zurückgreifen zu müssen, die oft aufwendige Heizkonfigurationen erfordern.
Die Forschenden entschieden sich für Zellulosepapier als Substrat für die Softroboter – ein weit verbreitetes und umweltfreundliches Material. Anstelle komplexer Schaltungsdesigns setzten sie auf eine druckbasierte Technologie, um Elektroden zu strukturieren und den Herstellungsprozess zu vereinfachen.
Die Wahl von Papiersubstraten auf Zellulosebasis bringt, wie Lee erläutert, deutliche Vorteile mit sich: „Aufgrund ihrer porösen Struktur ermöglichen sie eine einfache Elektrodenabscheidung mittels lösungsbasierter Verfahren und weisen zudem eine hohe mechanische Verformbarkeit auf.“

In der Studie brachte das Forscherteam CU-Elektroden asymmetrisch auf die Papiersubstrate auf, indem es die Breite der Elektroden variierte. Dadurch entstanden elektrische Widerstandsgradienten, die wiederum zu signifikanten Temperaturgradienten über das Substrat führten. Die Integration von LCE in einer Doppelschichtarchitektur auf den Papiersubstraten resultierte schließlich in energieeffizienten Softrobotern, die mit einer niedrigen Betätigungsspannung in eine bestimmte Richtung kriechen können.
Präzise Temperatursteuerung ermöglicht kontrollierte Roboterbewegung
„Durch unseren Ansatz konnten wir eine asymmetrische Biegebewegung erreichen, was für herkömmliche Soft-Roboter eine große Herausforderung darstellt. Die präzise Steuerung des Temperaturgradienten auf der papierbasierten Elektrode ermöglichte es uns, eine Biegung zu induzieren, die die natürliche Kriechbewegung einer Raupe imitiert. Dieser neuartige Mechanismus eröffnet neue Möglichkeiten für eine kontrollierte Bewegung von Soft-Robotern“, betont Chang die Bedeutung der erzielten Ergebnisse.
Der in der Studie vorgestellte leichte und dünne Krabbelroboter könnte vielseitig eingesetzt werden, beispielsweise zur Überwachung der Umwelt oder um spezielle Aufgaben in schwer zugänglichen Umgebungen durchzuführen, die für Menschen aufgrund physischer Einschränkungen oder Bedenken rund um die Sicherheit nicht erreichbar sind.
Die Einfachheit und Kosteneffizienz des Elektrodenstrukturierungsprozesses, gepaart mit der Verfügbarkeit und Umweltfreundlichkeit papierbasierter Aktuatoren, stellt einen vielversprechenden Ansatz für die skalierbare und nachhaltige Herstellung von Softrobotern dar. Die Forschungsergebnisse ebnen den Weg für den praktischen Einsatz dieser neuartigen Roboter und ihren breiten Einsatz im Alltag.
Papierbasierte Softroboter – ein Schritt in eine nachhaltige Zukunft?
Die Forschungsarbeit des Teams der Chung-Ang-Universität zeigt, wie groß das Potenzial der Natur ist, als Vorbild für technologische Entwicklungen zu dienen. Dank des Nachahmens der Kriechbewegung von Raupen ist es gelungen, Softroboter zu entwickeln, die sich auf effiziente und kontrollierte Weise fortbewegen können. Der Einsatz von Papierelektroden und der damit verbundene vereinfachte Herstellungsprozess unterstreicht das Potenzial dieser Technologie für eine nachhaltige Zukunft.
Ein Beitrag von: