Drohnenschwärme mühelos steuern – So funktioniert’s
Drohnenschwärme ermöglichen durch intelligente Kooperation die effiziente Erkundung unregelmäßig strukturierter Umgebungen. Wissenschaftlerinnen und Wissenschaftler des Helmholtz-Instituts Freiberg für Ressourcentechnologie und des Center for Advanced Systems Understanding haben einen konzeptionellen Rahmen entwickelt, der die autonome Zusammenarbeit von Drohnen in hierarchischen Gruppen optimiert und so die Grenzen einzelner Drohnen überwindet.
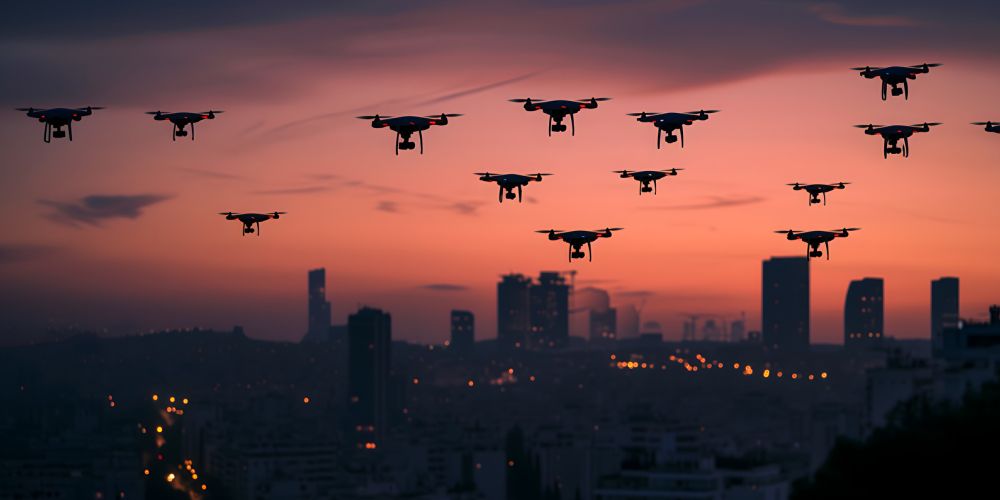
Drohnenschwärme können unregelmäßig strukturierte Umgebungen wie Städte erkunden.
Foto: PantherMedia Sergei Lykov
In den letzten Jahren hat sich die Verwendung von unbemannten Luftfahrzeugen (UAV), besser bekannt als Drohnen, in vielen zivilen Bereichen stark ausgeweitet. Dank ihrer hochentwickelten Sensoren und Kommunikationsgeräte können Drohnen nicht nur einzeln, sondern auch in Schwärmen arbeiten und so komplexe Aufgaben effizienter bewältigen. Forschende des Helmholtz-Instituts Freiberg für Ressourcentechnologie (HIF) und des Center for Advanced Systems Understanding (CASUS) haben sich zum Ziel gesetzt, einen konzeptionellen Rahmen zu schaffen, der es Drohnenschwärmen ermöglicht, insbesondere unregelmäßig strukturierte Umgebungen autonom und effektiv zu erkunden.
Die Entwicklung von Multi-UAV-Systemen, sogenannten Drohnenschwärmen, wurde durch das steigende Interesse an neuen Einsatzmöglichkeiten für Drohnen sowie durch die Verfügbarkeit unterschiedlicher Drohnengrößen mit variierender Flugzeit und Sensornutzlast vorangetrieben. Ein intelligenter Drohnenschwarm besteht aus einer Flotte autonomer Drohnen, die nach festgelegten Regeln zusammenarbeiten. So können sie auch anspruchsvolle Missionen ohne menschliches Eingreifen erfolgreich durchführen. Durch die Kooperation mehrerer Drohnen in hierarchisch organisierten Gruppen lassen sich die Beschränkungen einzelner UAVs überwinden und verteilte Aufgaben parallel erledigen. Das von den Forscherinnen und Forschern vorgeschlagene Konzept basiert auf dem Leader-Follower-Prinzip, bei dem eine führende Drohne die Aufgaben an die übrigen Drohnen verteilt.
Einsatz von Drohnen für Umweltschutz und Ressourcenerschließung
Dr. Wilfried Yves Hamilton Adoni, Wissenschaftler am HIF und CASUS, erläutert den Hintergrund der Forschung an Drohnenschwärmen: „Unsere Forschung zielt darauf ab, den gemeinsamen wirtschaftlichen Wohlstand, die soziale Entwicklung und den Umweltschutz zu verbessern, zum Beispiel durch die Eindämmung von Naturgefahren, die Kartierung der Erdoberfläche zur Erschließung neuer Ressourcen oder die Überwachung der Umwelt.“
Die Forschenden haben verschiedene Hindernisse modelliert, die bei Schwarm-Missionen in unregelmäßig strukturierten Umgebungen auftreten können, also in Gebieten, die informationsreiche, komplexe Bereiche und informationsarme Abschnitte aufweisen. Im Vergleich zu gängigen UAV-Schwarmkonfigurationen zeichnet sich das neu entwickelte System durch eine höhere Widerstandsfähigkeit aus, da es sich schnell von Systemausfällen erholen kann. Sowohl virtuelle als auch reale Tests mit UAV-Schwärmen haben die Zuverlässigkeit und Leistungsfähigkeit des Ansatzes bestätigt, insbesondere hinsichtlich des Energieverbrauchs bei der Erkundung großer, unregelmäßig strukturierter Gebiete.
Grundlagen für die Konzeption autonomer Drohnenschwärme
In einem im Oktober erschienenen Fachartikel stellte Adoni die wesentlichen Aspekte vor, die bei der Entwicklung eines autonom agierenden Multi-UAV-Systems für Forschungsmissionen zu berücksichtigen sind. Dazu gehören unter anderem Befehlsketten und Konsensfindung zwischen den Drohnen, die Kommunikation zwischen der führenden Drohne und den Folgedrohnen sowie die Verteilung der anfallenden Berechnungen auf die einzelnen Schwarmeinheiten. Anhand eines spezifischen Beispiel-Setups diskutiert der Artikel, wie diese Faktoren optimal gestaltet werden können, um Missionen in unregelmäßig strukturierten Umgebungen erfolgreich zu meistern. „Aktuell arbeiten wir an einem quelloffenen Software-Framework für ein Roboterbetriebssystem, das speziell für derartige Schwarmmissionen geeignet ist“, so Adoni. „Der Mehrwert eines solchen Frameworks besteht darin, dass es eine Reihe leistungsfähiger Funktionen enthält, die für die Durchführung autonomer Missionen in besonders herausfordernden Umgebungen relevant sind.“
Vorteile und Herausforderungen von Drohnen-Schwarmmissionen
Drohnenschwärme eignen sich hervorragend für Erkundungs- und Überwachungsmissionen, da sie auch unzugängliche Regionen erreichen und problemlos an die Größe des zu untersuchenden Gebiets angepasst werden können. Die von den Drohnen gesammelten Daten lassen sich in Echtzeit als 3D-Visualisierung übertragen und ermöglichen so die Erstellung realistischer Umgebungskarten. Allerdings gilt es auch einige Herausforderungen zu bewältigen, etwa Kollisionen vermeiden und Hindernisse erkennen. Auch der Energieverbrauch und die begrenzte Batterielebensdauer sind problematisch. Zudem müssen länderspezifische gesetzliche Vorgaben für den Einsatz von Drohnen beachtet werden.
Funktionsprinzip und Architektur von Drohnenschwärmen
Als vollständig verteilte Systeme sind Drohnenschwärme darauf ausgelegt, dass jede einzelne Drohne ihre Umgebung eigenständig analysiert und mit den anderen Schwarmeinheiten kooperiert, um durch individuelle Aktionen gemeinsam das übergeordnete Ziel zu erreichen. Die Funktionsweise basiert auf einer Reihe von Algorithmen, die es den Drohnen ermöglichen, zu kommunizieren, Aufgaben zu delegieren, Flugbahnen zu planen und Flüge zu koordinieren. Diese Algorithmen arbeiten meist in einer stark hierarchischen Architektur, die dem Schwarm auf verschiedenen Ebenen Autonomie verleiht. Dadurch beschränkt sich die Rolle des steuernden Menschen auf die grundlegende Überwachung und das Eingreifen im Störfall.
Ein Beitrag von: