Hafensicherheit: Wenn Drohnen und gestörte Satellitensignale zusammentreffen
Eine neue Plattform verknüpft Drohnenerkennung und GNSS-Analyse zu einem gemeinsamen Lagebild für Häfen.
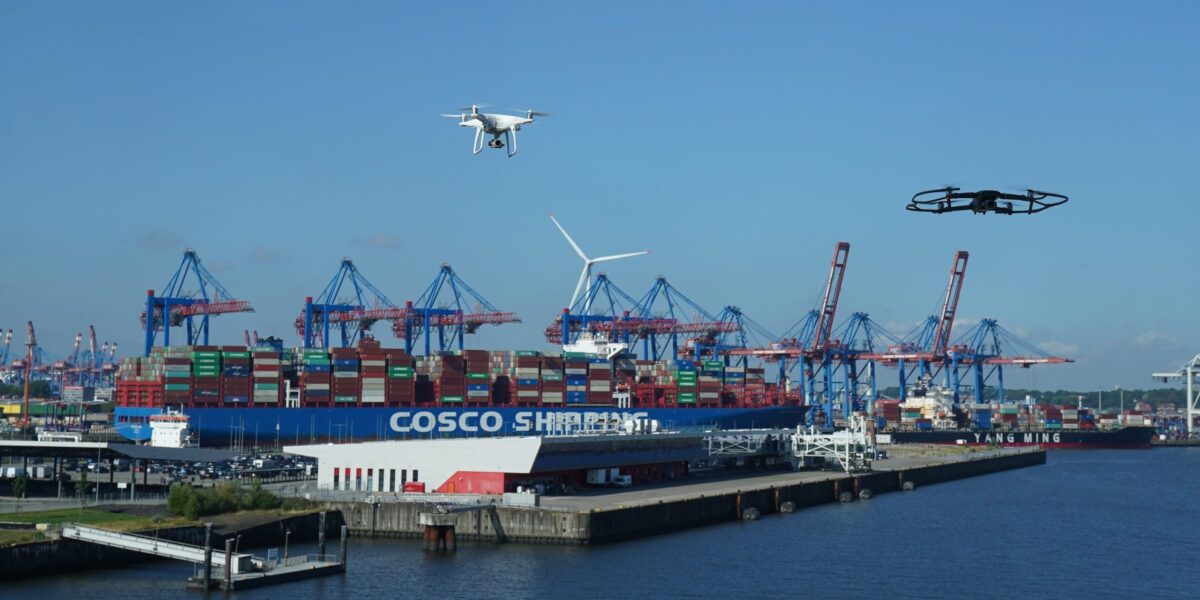
Drohnen, wie hier im Hafen Hamburg, können für Häfen gefährlich werden. Die neue Sicherheitsplattform Portags soll Gefahren abwehren. Sie führt unterschiedliche Sensordaten in einem zentralen Lagebild zusammen – für den Schutz kritischer Hafeninfrastruktur vor Drohnen und GNSS-Manipulation.
Foto: picture alliance/dpa/Marcus Brandt
Die Hafensicherheit steht vor neuen technischen Herausforderungen. Drohnen im Luftraum sowie manipulierte oder gestörte Global Navigation Satellite System (GNSS)-Signale können gleich mehrere Bereiche kritischer Hafeninfrastruktur betreffen. Häfen sind jedoch auf verlässliche Navigations-, Kommunikations- und Steuerungssysteme angewiesen und zugleich Knotenpunkte für Logistik, Energieversorgung, Industrie und Datenverbindungen.
Inhaltsverzeichnis
Wie stark das Thema inzwischen auf politischer Ebene wahrgenommen wird, zeigte Ende August der Baltic Sea Security Summit. Deutschland, Dänemark, Estland, Finnland, Lettland, Litauen, Polen und Schweden sowie Norwegen verständigten sich dort auf einen intensiveren Informationsaustausch und eine gemeinsame Taskforce. Damit rücken auch gemeinsame Lagebilder und kompatible Sicherheitstechnologien stärker in den Fokus.
Genau hier setzt die von der deutschen Sicherheitsfirma hensec secure solutions entwickelte Plattform Portags an. Die Abkürzung steht für „Port Airspace and GNSS Security“. Das System verbindet für die Hafensicherheit die Überwachung des Luftraums mit der Kontrolle des GNSS. Es soll einerseits mögliche Flugobjekte wie Drohnen erfassen und andererseits erkennen, ob die Satellitennavigation zuverlässig arbeitet oder gestört wird.
„Ein gemeinsames Lagebild entsteht nicht dadurch, dass immer mehr einzelne Sensoren installiert werden. Entscheidend ist, dass deren Informationen zusammengeführt, korreliert und so aufbereitet werden, dass Verantwortliche schnell erkennen können, was tatsächlich passiert“, sagt Kevin Heneka, Geschäftsführer von hensec secure solutions. „Gerade in komplexen Hafeninfrastrukturen ist es entscheidend, unterschiedliche Informationen nicht isoliert zu betrachten, sondern miteinander in Beziehung zu setzen.“
Hafensicherheit durch kombinierte Sensordaten
Technisch kombiniert Portags unterschiedliche Detektionsverfahren. Die RF-Sensorik überwacht relevante Frequenzbereiche und sucht nach aktiven Kommunikations- und Steuersignalen von Drohnen. Dazu gehören Remote-ID-Daten ebenso wie Steuer- und Kommunikationssignale sowie Telemetrie- und Bewegungsinformationen. Ergänzt wird diese Funküberwachung durch passives Radar. Damit sollen auch Flugobjekte sichtbar werden, die selbst keine Funksignale aussenden oder sich nicht kooperativ verhalten. Für die Bewertung einer möglichen Drohnenaktivität stehen damit unterschiedliche Informationsquellen zur Verfügung.
Parallel dazu überwacht Portags die GNSS-Umgebung. Dabei geht es insbesondere um zwei unterschiedliche Formen von Störungen: Jamming und Spoofing. Beim Jamming werden GNSS-Signale überlagert, blockiert oder so stark beeinträchtigt, dass sie nicht mehr zuverlässig genutzt werden können. Spoofing verfolgt einen anderen Ansatz. Hier erhält der Empfänger Navigations- oder Zeitinformationen, die plausibel erscheinen, tatsächlich aber falsch sind.
Die in Portags integrierten und von hensec entwickelten GNSS-Analysesysteme untersuchen dafür die Signalqualität, erkennen Interferenzen und Anomalien und führen Plausibilitätsprüfungen durch. Ziel ist es, entsprechende Ereignisse nicht nur zu registrieren, sondern auch einzuordnen. Die Auswirkungen solcher Störungen können über die reine Positionsbestimmung hinausgehen. Nach Angaben von hensec können GNSS-Störungen auch Synchronisation und automatisierte Prozesse beeinflussen. Betroffen sein können der Schiffs- und Flugverkehr, kritische Infrastruktur, Kommunikationssysteme sowie autonome Systeme, die verlässliche Positions- oder Zeitinformationen benötigen.
Sensor Fusion erzeugt ein gemeinsames Lagebild
Entscheidend für das Konzept ist die Zusammenführung der unterschiedlichen Daten. RF-, Radar-, Telemetrie- und GNSS-Informationen werden über Sensor Fusion korreliert und klassifiziert. Die relevanten Ergebnisse laufen anschließend in einem sogenannten Common Operating Picture zusammen. Damit sollen Sicherheitsverantwortliche nicht mehrere voneinander getrennte Sensorsysteme beobachten müssen. Ereignisse lassen sich in einer gemeinsamen operativen Sicht visualisieren, mit Alarmen versehen und nachvollziehbar dokumentieren.
Gerade für die Hafensicherheit soll die Verbindung unterschiedlicher Sensordaten helfen, einzelne Beobachtungen in einen größeren Zusammenhang zu stellen. Ein erkanntes Funksignal, eine Radarerfassung oder eine Auffälligkeit bei der Satellitennavigation bleibt damit nicht zwangsläufig eine isolierte Information.
Messungen erfassen Jamming und Spoofing in der Ostsee
Dass Störungen von Satellitennavigationssystemen für den maritimen Bereich relevant sind, zeigen Messungen, an denen hensec beteiligt war. Im Rahmen einer 2025 durchgeführten Messkampagne wurde ein GNSS-Interferenzdetektor direkt auf einem Forschungsschiff installiert. Das Schiff war zwischen Juni und Oktober im südlichen Ostseeraum unterwegs.
Dabei wurden unter anderem kombinierte Jamming- und Spoofing-Aktivitäten erfasst. Die Messungen zeigten zudem, dass auf offener See teilweise deutlich stärkere Störungen auftraten als im Hafen von Danzig. Damit dokumentierte die Untersuchung, dass Schiffe im Ostseeraum mit komplexen GNSS-Interferenzen konfrontiert sein können. Für ein Sicherheitssystem bedeutet dies, dass nicht nur unterschiedliche Arten von GNSS-Störungen unterschieden werden müssen. Gleichzeitig kann es notwendig sein, Informationen über Vorgänge im Luftraum in die Bewertung einzubeziehen.
„Gerade dort, wo Drohnenaktivitäten und Störungen von Navigationssignalen gleichzeitig eine Rolle spielen können, reicht der Blick auf eine einzelne Sensorquelle nicht aus“, erklärt Heneka. „Portags verfolgt deshalb einen Multi-Sensor-Ansatz: Unterschiedliche Daten werden zusammengeführt und auf Plausibilität geprüft, um Sicherheitsverantwortlichen eine belastbare Grundlage für ihre Bewertung zu geben.“
Lesen Sie auch: Von der Druckmaschine zur Drohnenjagd: Heidelberg rüstet um
Hafenbereiche stellen unterschiedliche Anforderungen
Wie eine solche Überwachung technisch aufgebaut wird, hängt vom jeweiligen Einsatzort ab. Die Sensorarchitektur von Portags wird entsprechend dem Standort, dem Risikoprofil und der gewünschten Abdeckung geplant. Das System ist modular und skalierbar und kann sowohl stationär als auch mobil eingesetzt werden. Als mögliche Einsatzbereiche nennt hensec Containerterminals, Tanklager, Hafenzufahrten und automatisierte Terminals. Darüber hinaus lässt sich das System zur Überwachung kritischer Energie-, Kommunikations- und Steuerungsinfrastrukturen einsetzen.
Die modulare Architektur ist auch für größere oder räumlich verteilte Hafenbereiche vorgesehen. Mehrere Sensorknoten können über ein gesichertes Datennetz mit einem Operations Center verbunden werden. Dort laufen die erfassten Informationen zusammen und werden zu einem gemeinsamen operativen Lagebild verdichtet.
Offene Schnittstellen für vernetzte Hafensicherheit
Portags ist dabei nicht ausschließlich als eigenständige Sicherheitslösung konzipiert. Über offene Schnittstellen kann die Plattform in bestehende Leitstellen integriert werden. Bereits vorhandene Strukturen lassen sich damit in die zentrale Darstellung einbeziehen.
Der technische Ansatz verbindet somit drei Aufgaben, die für die Hafensicherheit miteinander in Beziehung stehen können: Die Erkennung von Drohnen, die Identifikation von GNSS-Störungen und die Zusammenführung der daraus gewonnenen Informationen. Statt einzelne Sensorsignale getrennt auszuwerten, sollen Sicherheitsverantwortliche dadurch ein gemeinsames Lagebild erhalten, auf dessen Grundlage sich Ereignisse zentral bewerten und dokumentieren lassen.
Lesen Sie auch: DLR eröffnet riesigen Drohnenkäfig für sichere Flugversuche